 EN
مرحله ۱
گارانتی کامل وسیله نقلیه به مدت ۲ سال
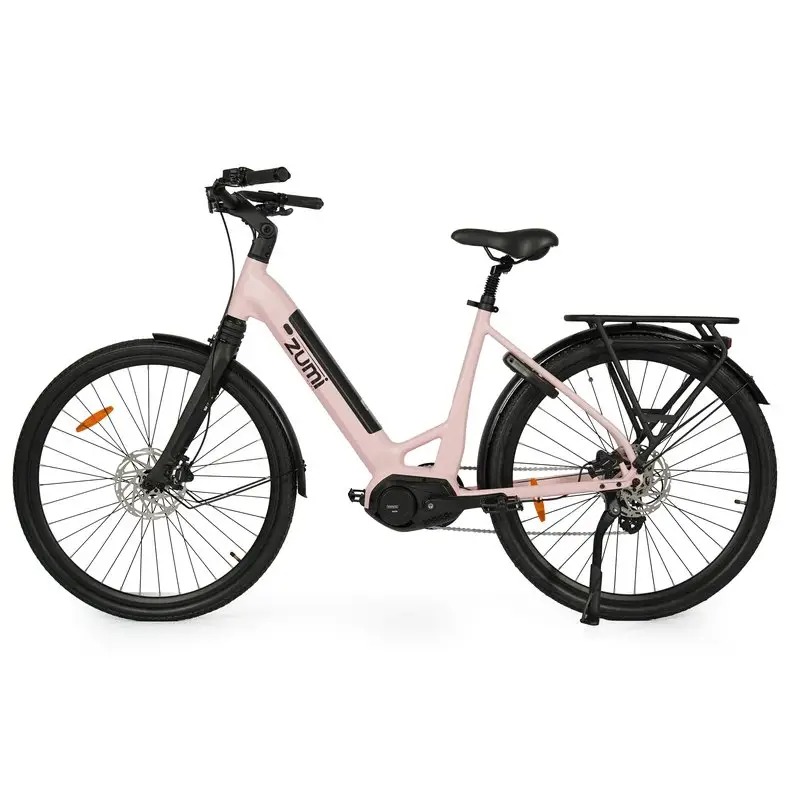
شاسی دوقلوچرخهٔ برقی با تعلیق کامل درک سینماتیک شاسی برای رکابزنانی که به دنبال عملکرد، راحتی و کنترل بهینه در زمینهای پرتلاش هستند، ضروری است. سینماتیک به هندسه مکانیکی و الگوهای حرکتی سیستم تعلیق اشاره دارد که مستقیماً بر واکنش دوقلوچرخه در برابر ضربهها، شتابگیری و پیچها تأثیر میگذارد. برای علاقهمندان به دوقلوچرخههای برقی، درک این اصول کمک میکند تا تفاوت عملکرد دوقلوچرخههای برقی کوهنوردی با تعلیق کامل را در مسیرهای فنی توضیح دهند؛ در حالی که برخی از آنها سنگین یا ناپایدار به نظر میرسند. قرارگیری وزن موتور و باتری در طراحی دوقلوچرخههای برقی با تعلیق کامل، لایههایی از پیچیدگی ایجاد میکند که دوقلوچرخههای کوهنوردی سنتی با آن مواجه نیستند؛ بنابراین درک سینماتیک برای رکابزنان امروزی بسیار ارزشمند است.
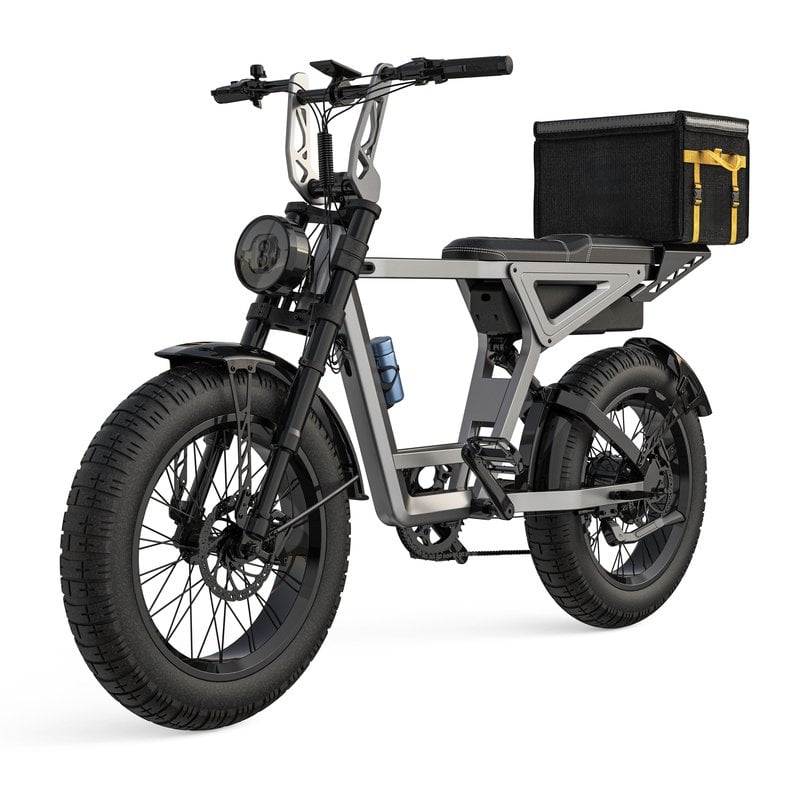
رفتار سینماتیکی دوچرخهی کوهنوردی الکتریکی با تعلیق کامل، نحوهی فشردهشدن و گسترش تعلیق عقب را در هنگام پدالزدن، ترمز کردن و جذب ضربه تعیین میکند. برخلاف طراحیهای سفت یا هاردتیل، سیستمهای تعلیق کامل دارای جاذبضربهی جلو و عقب هستند که بهصورت هماهنگ انرژی را مدیریت کرده و تماس لاستیک با سطوح ناهموار را حفظ میکنند. دوچرخههای الکتریکی با تعلیق کامل باید گشتاور اضافی موتور را نیز در نظر بگیرند که میتواند ویژگیهای ضداسکوات چرخ عقب و پویایی کشش زنجیر را بهطور چشمگیری تحت تأثیر قرار دهد.
مثلث عقبی دوچرخهٔ کوهنوردی برقی با تعویض کامل از سه بخش تشکیل شدهاست: پایههای زنجیر، پایههای صندلی و بازوی نوسانی؛ همهٔ این اجزا از طریق نقاط چرخشی دقیقاً موقعیتیافته به یکدیگر متصل میشوند. این نقاط چرخشی مسیر حرکتی (کینماتیکی) را ایجاد میکنند که نحوهٔ حرکت سیستم تعلیق نسبت به قاب را تعیین میکند. رایجترین انواع اتصالات شامل اتصال تکمحوری، نقطهٔ محوری مجازی (ویپیپی)، اتصال هورست و طرحهای با اتصال شناور است که هر کدام ویژگیهای کینماتیکی متمایزی ارائه میدهند.
ضریب مقاومت در برابر فشردگی عقبنشینی (آنتیاسکوات) پارامتری کینماتیکی حیاتی است که میزان فشردگی سیستم تعلیق را هنگام شتابگیری و پدالزدن تعیین میکند. در پلتفرمهای دوچرخههای کوهنوردی الکتریکی با تعلیق کامل، مقادیر بالای آنتیاسکوات از فشردگی بیش از حد در هنگام بالا رفتن با کمک موتور جلوگیری میکنند و چسبندگی و بازدهی پدالزدن را حفظ مینمایند. ضریب مقاومت در برابر انبساط جلویی (آنتیرایز) برعکس، به میزان انبساط سیستم تعلیق در هنگام ترمز زدن مربوط میشود. دوچرخههای الکتریکی با تعلیق کامل نیازمند هندسهای متعادل از آنتیاسکوات و آنتیرایز هستند تا بتوانند با نیازهای خاص پیشرانش محرک کنار بیایند. طراحان از زوایای پیوندی پیشرفته و قرارگیری محورهای چرخش برای دستیابی به مقادیر بهینهٔ آنتیاسکوات استفاده میکنند که معمولاً بسته به سبک رانندگی و زمینهٔ مسیر، از شصت تا نود درصد متغیر است.
مسافت فشردگی سوکت، بیشترین فاصلهای را که سوکت عقب میتواند فشرده شود، مشخص میکند و معمولاً در دوچرخههای کوهنوردی برقی با سوکت کامل مدرن، از ۱۲۰ تا ۱۶۰ میلیمتر متغیر است. نسبت سینماتیکی بین مسافت فشردگی سوکت و مسافت حرکت چرخ عقب توسط طراحی اتصالات تعیین میشود؛ یعنی یک مسافت معین فشردگی سوکت، بسته به هندسه قاب، منجر به مقادیر متفاوتی از حرکت واقعی سوکت میشود. دوچرخههای برقی با سوکت کامل اغلب از فشردگیهای بلندتر سوکت برای تحمل وزن اضافی باتری و موتور و همچنین حفظ ارتفاع کافی از زمین استفاده میکنند. مزیت مکانیکی حاصل از طراحی اتصالات به این معناست که فشردگی ۴۰ میلیمتری سوکت ممکن است بسته به منحنی سینماتیک خاص، به ۵۰ یا ۶۰ میلیمتر حرکت چرخ عقب تبدیل شود. درک این رابطه به رکابزنان و مهندسان کمک میکند تا نحوه احساس دوچرخه برقی کوهنوردی با سوکت کامل را روی زمینهای فنی پیشبینی کنند و بدانند که آیا استفاده از سوکت برای شرایط رکابزدن مورد نظر بهینه است یا خیر.
نرخهای پیشروندهٔ فنر تضمین میکنند که سیستم تعلیق با فشردهشدن، بهتدریج سختتر شود؛ این امر از برخورد نهایی (بُتُمآوت) جلوگیری میکند، در عین حال حساسیت آن نسبت به ضربههای کوچک را حفظ مینماید. دوچرخههای برقی تمامتعلیق معمولاً از فنرهای هوا با محفظههای حجمی پیشرونده یا فنرهای سیمی با سیمپیچهای پیشرونده برای دستیابی به این رفتار استفاده میکنند. پیشرفت سینماتیکی اتصالات با پیشرفت نرخ فنر تعامل دارد تا منحنی پاسخ ترکیبیای ایجاد کند که ضربههای کوچک را بهصورت نرم جذب کند و در مقابل فشردگیهای بزرگ مقاومت نماید. طراحیهای الکتریکی تمامتعلیق باید بارهای متغیر گشتاور موتور در طول حرکت پدال را در نظر بگیرند که منجر به بارهای نامنظم بر روی تعلیق عقب میشوند. طراحیهای پیشرفتهٔ سینماتیکی از نسبتهای اتصال متغیر بهره میبرند که بهصورت طبیعی مقاومت در برابر فشردگی را با این نیروهای متغیر هماهنگ میسازند و در نتیجه کنترل قابلپیشبینیتری در سراسر کل چرخهٔ پدالزنی فراهم میکنند.
رشد زنجیر به این مفهوم اشاره دارد که فاصلهٔ بین مجموعهٔ پدالزنی و محور عقب هنگام فشردهشدن سیستم تعلیق چگونه تغییر میکند. در دوچرخههای کوهستانی الکتریکی با تعلیق کامل، فشردهشدن سیستم، پایهٔ مؤثر چرخ را افزایش میدهد که ممکن است منجر به شلشدن زنجیر یا ایجاد کشش اضافی در آن شود؛ این امر بستگی به طراحی اتصالات دارد. مدیریت نادرست رشد زنجیر در سیستمهای تعلیق کامل الکتریکی میتواند باعث جهش زنجیر، کاهش بازده سیستم انتقال قدرت و سایش زودهنگام شود. طراحان مدرن دوچرخههای کوهستانی الکتریکی با تعلیق کامل از قراردادن دقیق نقطهٔ چرخش برای کاهش رشد زنجیر یا خنثیسازی آن از طریق هندسهٔ بازوی نوسانی استفاده میکنند. برخی از طرحهای پیشرفته، مدیریت فعال زنجیر را از طریق محاسبات دقیق سینماتیکی به کار میبرند تا کشش زنجیر را در همهٔ موقعیتهای تعلیق ثابت نگه دارند؛ این امر بهویژه برای موتورهای الکتریکی با گشتاور بالا که تنش سیستم انتقال قدرت را تشدید میکنند، اهمیت ویژهای دارد.
موتور الکتریکی گشتاور قابل توجهی را به چرخ عقب وارد میکند که معمولاً بین ۴۰ تا ۱۴۰ نیوتنمتر متغیر است و این مقدار بستگی به نوع موتور و توان اسمی آن دارد. این گشتاور اضافی بر روی سینماتیک سوسبانس اثر میگذارد و با افزایش نیروهای اسکوات در حین شتابگیری، فشردگی یا بازشدن سوسبانس را بسته به طراحی لینکیج تعیین میکند. دوچرخههای الکتریکی تمامسوسبانس با هندسه ضداسکوات بالا، در حین شتابگیری با کمک موتور، احساس سفتتری از سوسبانس ایجاد میکنند و چسبندگی و تماس چرخ با زمین را حفظ مینمایند. در مقابل، دوچرخههای کوهنوردی الکتریکی تمامسوسبانس با مقادیر پایینتر ضداسکوات، در هنگام فعالشدن موتور انعطافپذیری بیشتری نشان میدهند که میتواند راحتی را افزایش دهد اما ممکن است باعث کاهش بازده شود. مهندسان این عوامل را با استفاده از طراحیهای پیچیده لینکیج که رفتار سوسبانس را بر اساس ورودی پدال و سطح کمک موتور تنظیم میکنند، متعادل میسازند تا سیستمهای الکتریکی تمامسوسبانسی ایجاد شوند که در شرایط مختلف رانندگی واکنشگرا و طبیعی احساس میشوند.
تنظیم مناسب فرونشست سوسبانسیون اساسی است برای بهینهسازی عملکرد سینماتیکی در هر دوچرخهی کوهنوردی الکتریکی با سوسبانسیون کامل. فرونشست به میزان فشردگی سوسبانسیون ناشی از وزن رکابسوار و جرم دوچرخه اشاره دارد که معمولاً بین پنجاه و سی و پنج درصد از مسافت کل حرکت تنظیم میشود. در دوچرخههای الکتریکی با سوسبانسیون کامل، رکابسواران سنگینتر ممکن است برای دستیابی به فرونشست مناسب و جلوگیری از فشردگی بیش از حد در برخوردهای متوسط، فشار شوک را افزایش دهند. ویژگیهای سینماتیکی طراحی لینکیج تعیین میکند که سوسبانسیون چقدر نسبت به تغییرات وزن حساس است؛ برخی طراحیها ثبات بیشتری در فرونشست نشان میدهند. تنظیم صحیح فرونشست سوسبانسیون تضمین میکند که دوچرخه در بخش بهینهی منحنی سینماتیکی خود کار کند و هم حساسیت به برخوردهای کوچک و هم مقاومت در برابر برخوردهای بزرگ را حفظ کند. رکابسواران باید فرونشست را بهطور منظم اندازهگیری کنند، بهویژه پس از تنظیم فشار هوا یا اضافه کردن وزن به قاب.
درک سینماتیک دوچرخههای الکتریکی کوهنوردی با تعلیق کامل به رانندگان اجازه میدهد تا تکنیک خود را با توجه به انواع زمینها و سبکهای رانندگی تنظیم کنند. در پیستهای شیبدار، دوچرخههای الکتریکی با تعلیق کامل با حرکت طولانیتر و منحنیهای اهرمی تدریجی که هنگام فشردهشدن تعلیق حمایت را افزایش میدهند، عملکرد بهتری دارند. در مسیرهای سنگی پیچیده، سینماتیک واکنشگرا با ویژگیهای ضدبالارفتن سریع برای حفظ تماس چرخ با زمین در هنگام ترمز کردن و تغییر مسیر ضروری است. در بخشهای صعودی، هندسه ضدشناوری بالا مورد نیاز است تا از نوسان اضافی جلوگیری کند و در عین حال کارایی پدالزدن تحت کمک موتور را حفظ نماید.
انواع مختلف اتصالدهندهها مانند تکمحوری، نقطه محور مجازی و اتصالدهنده هورست، منحنیهای سینماتیکی متفاوتی ایجاد میکنند که نحوه پاسخ سیستم تعلیق به پدالزدن، ضربهها و ترمز کردن را تعیین میکنند. برای نمونه، طرحهای نقطه محور مجازی ویژگی ضدچرخش عالیای دارند که برای عملکرد الکتریکی سیستم تعلیق کامل بسیار مناسب است، در حالی که سیستمهای تکمحوری سادگی و قابلیت اطمینان بالایی ارائه میدهند. هندسه خاص اتصالدهنده، منحنی پیشرفت سیستم تعلیق، درصد ضدچرخش و احساس کلی آن در طول بازه حرکت را تعیین میکند. مهندسان نوع اتصالدهنده را بر اساس کاربرد مورد نظر و نوع زمین انتخاب میکنند و بین کارایی سیکلهای الکتریکی تعلیق کامل، راحتی و پیشبینیپذیری تعادل برقرار میکنند.
فرونشست سوپنسیون تعیینکنندهٔ این است که در حالت سکون، سیکل در کدام بخش از منحنی سینماتیکی کار میکند؛ این امر بهطور مستقیم بر حساسیت به ناهمواریهای کوچک و پشتیبانی در بخش میانی حرکت تأثیر میگذارد. قرارگیری نادرست فرونشست باعث میشود سوپنسیون خارج از محدودهٔ بهینهٔ عملکرد خود کار کند و در نتیجه یا بیش از حد سخت یا بیش از حد نرم رفتار کند — بسته به اینکه فرونشست بیش از حد کم یا زیاد باشد. دوچرخههای الکتریکی تمامسوپنسیونی با موتورها و باتریهای سنگینتر، نسبت به دوچرخههای کوهنوردی سنتی، نیازمند تنظیم دقیقتر فرونشست هستند تا عملکرد سینماتیکی بهینه حفظ شود. تنظیم صحیح فرونشست احساس ثابتی در پدالزدن و کنترل قابلپیشبینی در انواع مختلف زمینها را تضمین میکند.
رشد زنجیر، یعنی تغییر در پایهٔ مؤثر چرخها هنگام فشردهشدن سوسبانسیون، میتواند در صورت مدیریت نادرست، منجر به کاهش بازده سیستم انتقال قدرت، ایجاد صدای زنجیر و سایش تسریعشدهٔ قطعات شود. در دوچرخههای برقی با سوسبانسیون کامل، این اثر رشد زنجیر تشدید میشود، زیرا موتورهای قدرتمند استرس واردشده به سیستم انتقال قدرت را افزایش داده و ناهماهنگیهای کشش زنجیر را آشکارتر میکنند. جبران ناکافی رشد زنجیر باعث قفلشدن سوسبانسیون، پریدن زنجیر و رفتار غیرقابلپیشبینی دوچرخه در حین فشردهشدن و بازشدن سوسبانسیون میگردد. طراحان مدرن دوچرخههای کوهنوردی برقی با سوسبانسیون کامل، از محاسبات دقیق سینماتیکی برای کاهش رشد زنجیر از طریق تنظیم مکان محور چرخش سوئینگآرم و هندسهٔ لینکیج استفاده میکنند. مدیریت مناسب رشد زنجیر در سیستمهای سوسبانسیون کامل برقی، قابلیت اطمینان سیستم انتقال قدرت را افزایش داده، بازده انتقال توان را بهبود بخشیده و عمر قطعات را با حفظ کشش ثابت زنجیر در سرتاسر محدودهٔ حرکت سوسبانسیون افزایش میدهد.
2026/08/03
هماهنگسازی مناطق زمانی، پُرشدن شکاف زبانی و استانداردسازی پروتکلهای نامشخص — افزایش سرعت، کاهش هزینهها و گسترش اطمینانبخش
2026/08/03
پیشگیری از مسئولیتهای حقوقی و ممنوعیت واردات: آشنایی با استانداردهای IEC 62619، UN 38.3 و UL 2271 — و همچنین روشهای تأیید انطباق واقعی (نه تقلبی)
2026/08/03
آموختن تنظیم دقیق فشار هوا، بازگشت و فشردگی برای عملکرد بهینهٔ سیستم تعلیق. اکنون نکات حرفهای راهاندازی را دریافت کنید.
2026/08/03
کشف اینکه چگونه افت ولتاژ عملکرد را کاهش میدهد — و راهحلهای اثباتشده برای بازگرداندن پاسخگویی، برد و طول عمر باتری. اکنون بخوانید.
2026/08/03
کشف پروتکلهای مبتنی بر داده، زیرساخت هوشمند و اصلاحات عملیاتی. اکنون بهینهسازی را انجام دهید.
2026/08/03
بار حملشده چگونه برد دوچرخههای الکتریکی باربر ۴۸ ولت را تا ۱۵ تا ۵۰ درصد و بیشتر کاهش میدهد — با اتکا به منحنیهای کاهش عملکرد در شرایط واقعی، علوم بار موتور و استراتژیهای بهینهسازی فلотов.
گارانتی جامع، ارسال سریع قطعات، تشخیص از راه دور و آموزش نمایندگان محلی


