 EN
Шаг 1
Гарантия на полное транспортное средство сроком на 2 года
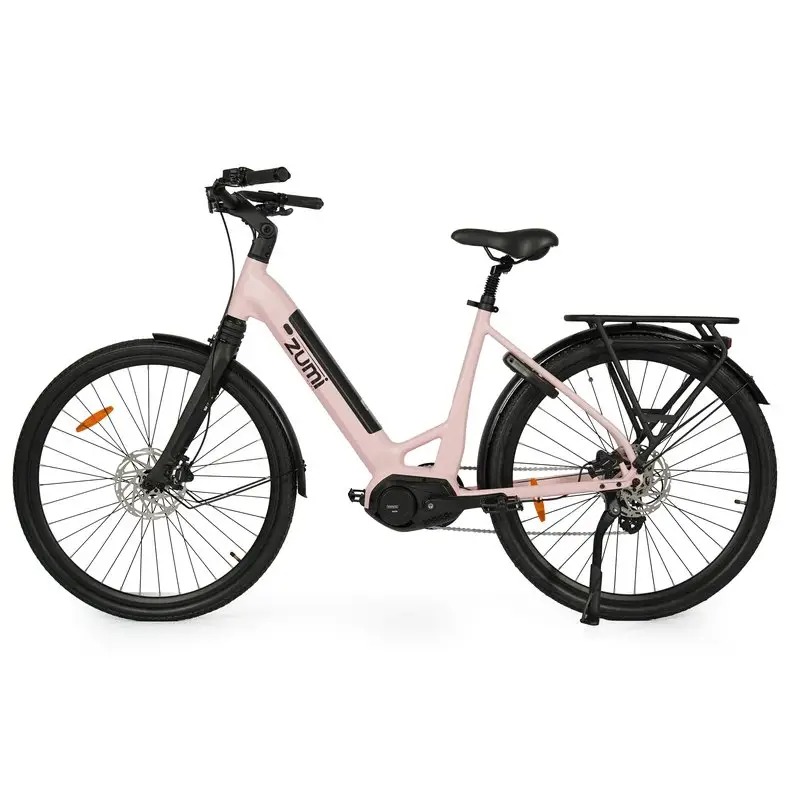
Рамы имеет решающее значение для райдеров, стремящихся к оптимальной производительности, комфорту и управляемости на сложном рельефе. Кинематика — это механическая геометрия и паттерны движения подвески, которые напрямую влияют на реакцию велосипеда на удары, ускорение и прохождение поворотов. Для энтузиастов электровелосипедов понимание этих принципов помогает объяснить, почему одни горные электровелосипеды с полной подвеской превосходно справляются с техническими тропами, тогда как другие кажутся вялыми или неустойчивыми. Интеграция веса мотора и размещение аккумулятора в конструкциях электровелосипедов с полной подвеской добавляют уровни сложности, с которыми традиционные горные велосипеды не сталкиваются, делая понимание кинематики особенно ценным для современных райдеров. электровелосипеда с полной подвеской рамы имеет решающее значение для райдеров, стремящихся к оптимальной производительности, комфорту и управляемости на сложном рельефе. Кинематика — это механическая геометрия и паттерны движения подвески, которые напрямую влияют на реакцию велосипеда на удары, ускорение и прохождение поворотов. Для энтузиастов электровелосипедов понимание этих принципов помогает объяснить, почему одни горные электровелосипеды с полной подвеской превосходно справляются с техническими тропами, тогда как другие кажутся вялыми или неустойчивыми. Интеграция веса мотора и размещение аккумулятора в конструкциях электровелосипедов с полной подвеской добавляют уровни сложности, с которыми традиционные горные велосипеды не сталкиваются, делая понимание кинематики особенно ценным для современных райдеров.
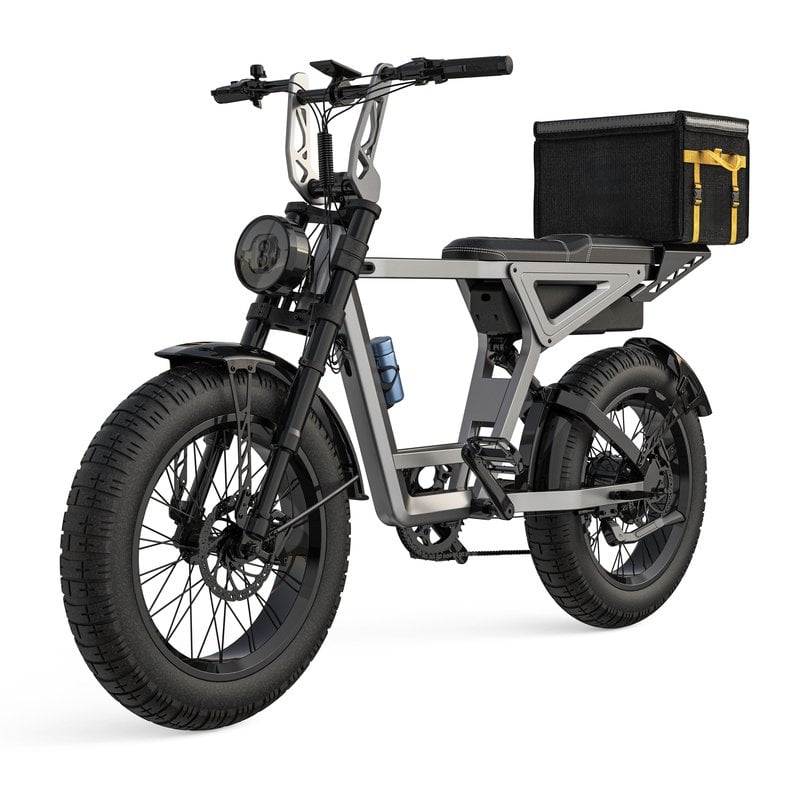
Кинематическое поведение электровелосипеда с полной подвеской определяет, как задняя подвеска сжимается и расправляется при педалировании, торможении и поглощении ударов. В отличие от жёстких велосипедов или моделей с «хардтейлом», системы полной подвески оснащены амортизаторами как спереди, так и сзади, которые совместно управляют передачей энергии и сохраняют контакт покрышек с неровной поверхностью. Электрические велосипеды с полной подвеской должны учитывать дополнительный крутящий момент двигателя, который может существенно влиять на характеристики анти-сквата заднего колеса и динамику натяжения цепи.
Задний треугольник горного электровелосипеда с полной подвеской состоит из перьев заднего треугольника (chainstays), перьев седла (seatstays) и маятниковой рукоятки (swingarm), соединённых друг с другом через точно расположенные поворотные точки. Эти поворотные точки формируют кинематическую траекторию, определяющую характер движения подвески относительно рамы. Наиболее распространённые типы кинематических связей — это одноповоротная (single-pivot), виртуальная поворотная точка (VPP), система Horst link и конструкции с плавающим звеном (floating-link); каждый из этих типов обладает собственными кинематическими особенностями.
Антиприседание — это критически важный кинематический параметр, определяющий степень сжатия подвески при ускорении и педалировании. В полноподвесных электровелосипедных горных велосипедах высокие значения антиприседания предотвращают чрезмерное сжатие подвески при моторизованном подъёме, сохраняя сцепление с поверхностью и эффективность педалирования. Антиподъём, напротив, характеризует расширение подвески при торможении. Для полноподвесных электровелосипедов требуется сбалансированная геометрия антиприседания и антиподъёма, чтобы соответствовать особым требованиям моторизованного привода. Конструкторы используют передовые углы сочленений и расположение осей вращения для достижения оптимальных значений антиприседания, обычно лежащих в диапазоне от шестидесяти до девяноста процентов в зависимости от стиля езды и рельефа местности.
Ход амортизатора определяет максимальное расстояние, на которое может сжаться задняя подвеска, и обычно составляет от ста двадцати до ста шестидесяти миллиметров на современных горных электровелосипедах с полной подвеской. Кинематическое соотношение между ходом амортизатора и ходом заднего колеса определяется конструкцией рычажного механизма: это означает, что один и тот же ход амортизатора преобразуется в разные величины фактического перемещения подвески в зависимости от геометрии рамы. Электровелосипеды с полной подвеской часто оснащаются амортизаторами с увеличенным ходом, чтобы компенсировать дополнительный вес аккумулятора и электродвигателя и одновременно сохранять достаточный дорожный просвет. Механическое преимущество, обеспечиваемое конструкцией рычажного механизма, означает, что сжатие амортизатора на сорок миллиметров может соответствовать перемещению заднего колеса на пятьдесят или шестьдесят миллиметров — в зависимости от конкретной кинематической кривой. Понимание этой взаимосвязи помогает райдерам и инженерам прогнозировать поведение горного электровелосипеда с полной подвеской на сложном рельефе и оценивать, оптимально ли используется подвеска для заданных условий эксплуатации.
Прогрессивная жёсткость пружины обеспечивает постепенное увеличение жёсткости подвески по мере её сжатия, предотвращая полное сжатие (bottom-out) и одновременно сохраняя чувствительность к мелким неровностям. Полноходовые электровелосипеды обычно используют воздушные пружины с прогрессивными объёмными камерами или витые пружины с прогрессивной характеристикой для достижения такого поведения. Кинематическая прогрессия подвесного механизма взаимодействует с прогрессией жёсткости пружины, формируя суммарную кривую отклика: мелкие неровности поглощаются плавно, а сильные сжатия встречают повышенное сопротивление. Конструкции полноходовых электровелосипедов должны учитывать изменяющийся крутящий момент двигателя в течение одного оборота педали, что создаёт нестабильные нагрузки на заднюю подвеску. Современные кинематические решения применяют переменные передаточные отношения подвесного механизма, которые естественным образом адаптируют сопротивление сжатию под эти изменяющиеся силы, обеспечивая более предсказуемое поведение велосипеда на всём протяжении педального цикла.
Увеличение длины цепи означает изменение расстояния между кареткой и задней втулкой при сжатии подвески. В полностью подвесном горном электровелосипеде сжатие увеличивает эффективную колёсную базу, что может привести к провисанию цепи или, наоборот, к её дополнительному натяжению — в зависимости от конструкции соединительных звеньев. Неконтролируемое увеличение длины цепи в электрических системах полной подвески вызывает подскоки цепи, снижение КПД трансмиссии и преждевременный износ компонентов. Современные конструкторы полностью подвесных электрогорных велосипедов используют точное расположение осей поворота для минимизации увеличения длины цепи либо компенсации этого эффекта за счёт геометрии маятниковой задней подвески. Некоторые передовые конструкции применяют активное управление цепью посредством точных кинематических расчётов, обеспечивающих постоянное натяжение цепи вне зависимости от положения подвески — особенно важно для высокомоментных электродвигателей, усиливающих нагрузку на трансмиссию.
Электродвигатель создаёт значительный крутящий момент на заднее колесо, обычно в диапазоне от сорока до ста сорока ньютон-метров — в зависимости от типа двигателя и его номинальной мощности. Этот дополнительный крутящий момент влияет на кинематику подвески, увеличивая силы приседания при ускорении; в результате подвеска может либо сжиматься, либо вытягиваться — в зависимости от конструкции рычажного механизма. Полноходовые электровелосипеды с высокой геометрией противоприседания обеспечивают более жёсткое ощущение подвески во время ускорения с поддержкой двигателя, сохраняя сцепление и контакт колёс с поверхностью. Напротив, полноходовые горные электровелосипеды с меньшими значениями противоприседания демонстрируют большую податливость при включении двигателя, что повышает комфорт, но может снижать эффективность. Инженеры находят баланс между этими параметрами за счёт сложных конструкций рычажных механизмов, адаптирующих поведение подвески в зависимости от педального усилия и уровня помощи двигателя, создавая отзывчивые полноходовые электрические системы, которые естественно реагируют в самых разных условиях катания.
Правильная настройка проседания подвески является основой для оптимизации кинематических характеристик любого горного электровелосипеда с полной подвеской. Проседание — это величина сжатия подвески под действием веса райдера и массы велосипеда; обычно её устанавливают в диапазоне от двадцати пяти до тридцати пяти процентов от полного хода. Для электровелосипедов с полной подвеской более тяжёлым райдерам может потребоваться увеличить давление в амортизаторе, чтобы достичь нужного проседания и одновременно предотвратить чрезмерное сжатие при средних ударных нагрузках. Кинематические особенности конструкции рычажной системы определяют чувствительность подвески к изменениям веса: некоторые конструкции обеспечивают более стабильное проседание, чем другие. Правильно выставленное проседание гарантирует, что велосипед работает в оптимальном участке своей кинематической кривой, сохраняя как чувствительность к мелким неровностям, так и устойчивость к сильным ударам. Райдеры должны регулярно измерять проседание, особенно после корректировки давления воздуха или добавления груза к раме.
Понимание кинематики горных электровелосипедов с полной подвеской позволяет райдерам адаптировать технику езды под разные типы рельефа и стили катания. При спусках по крутым склонам особенно эффективны электровелосипеды с полной подвеской, имеющие увеличенный ход подвески и прогрессивные кривые передаточного отношения, обеспечивающие нарастающую поддержку по мере сжатия подвески. В сложных участках с камнями требуется высокая отзывчивость кинематики и быстрый анти-райз, чтобы сохранять контакт колёс с поверхностью при торможении и смене траектории. При подъёмах необходима геометрия с высоким анти-скватом, предотвращающая чрезмерные колебания рамы и сохраняющая эффективность педалирования при помощи электромотора.
Различные типы соединений — например, одноосевое, с виртуальной осью поворота и система Horst — формируют уникальные кинематические кривые, определяющие реакцию подвески на педалирование, удары и торможение. Конструкции с виртуальной осью поворота, к примеру, обеспечивают превосходные характеристики антиприседания, что идеально подходит для высокопроизводительных электрических велосипедов с полной подвеской, тогда как одноосевые системы отличаются простотой и надёжностью. Конкретная геометрия соединений определяет кривую прогрессии подвески, процент антиприседания и общее ощущение работы подвески по всему ходу. Инженеры выбирают тип соединения исходя из предполагаемого применения и рельефа местности, стремясь сбалансировать эффективность электрических велосипедов с полной подвеской с комфортом и предсказуемостью.
Прогиб подвески определяет положение велосипеда на кинематической кривой в состоянии покоя, что напрямую влияет на чувствительность к мелким неровностям и поддержку в средней части хода. Неправильная установка прогиба заставляет подвеску работать вне оптимального диапазона, вызывая чрезмерную жёсткость или чрезмерную мягкость — в зависимости от того, слишком ли мал или слишком ли велик прогиб. Полноходовые электровелосипеды с более тяжёлыми моторами и аккумуляторами требуют более тщательной настройки прогиба по сравнению с традиционными горными велосипедами, чтобы сохранить оптимальные кинематические характеристики. Правильная установка прогиба обеспечивает стабильное ощущение при педалировании и предсказуемое поведение на различных типах рельефа.
Увеличение длины цепи — изменение эффективной колёсной базы при сжатии подвески — может привести к неэффективности трансмиссии, шуму цепи и ускоренному износу, если этот эффект не контролируется должным образом. На электрических велосипедах с полной подвеской влияние увеличения длины цепи усиливается, поскольку мощные электродвигатели повышают нагрузку на трансмиссию и делают нестабильность натяжения цепи более заметной. Недостаточная компенсация увеличения длины цепи вызывает «заклинивание» подвески, подскоки цепи и непредсказуемое поведение велосипеда при сжатии и отбое подвески. Современные конструкторы электрических горных велосипедов с полной подвеской используют точные кинематические расчёты для минимизации увеличения длины цепи за счёт оптимального размещения оси маятника и геометрии рычажных механизмов. Правильное управление увеличением длины цепи в электрических системах с полной подвеской повышает надёжность трансмиссии, улучшает эффективность передачи мощности и увеличивает срок службы компонентов за счёт поддержания стабильного натяжения цепи по всему ходу подвески.
2026/08/03
Устраните разницу во временных зонах, языковые барьеры и неясные протоколы — повысьте скорость, сократите расходы и масштабируйтесь с уверенностью.
2026/08/03
Избегайте юридической ответственности и запретов на импорт: изучите стандарты IEC 62619, UN 38.3 и UL 2271 — а также способы проверки реального соответствия (а не подделок).
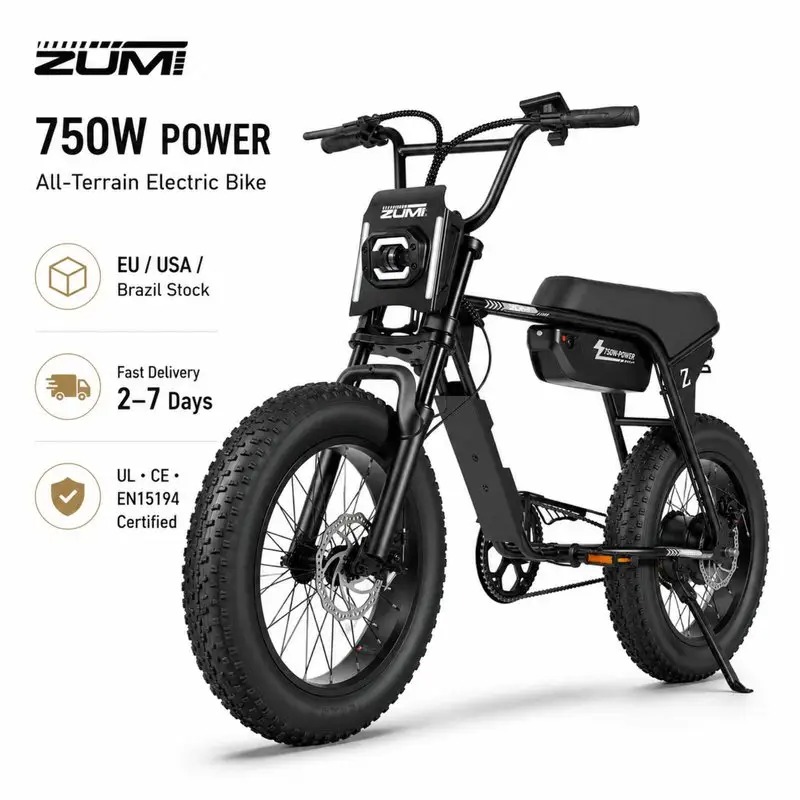
2026/08/03
Освойте точную настройку давления воздуха, отката и сжатия для оптимальной работы подвески. Получите профессиональные советы по настройке уже сегодня.
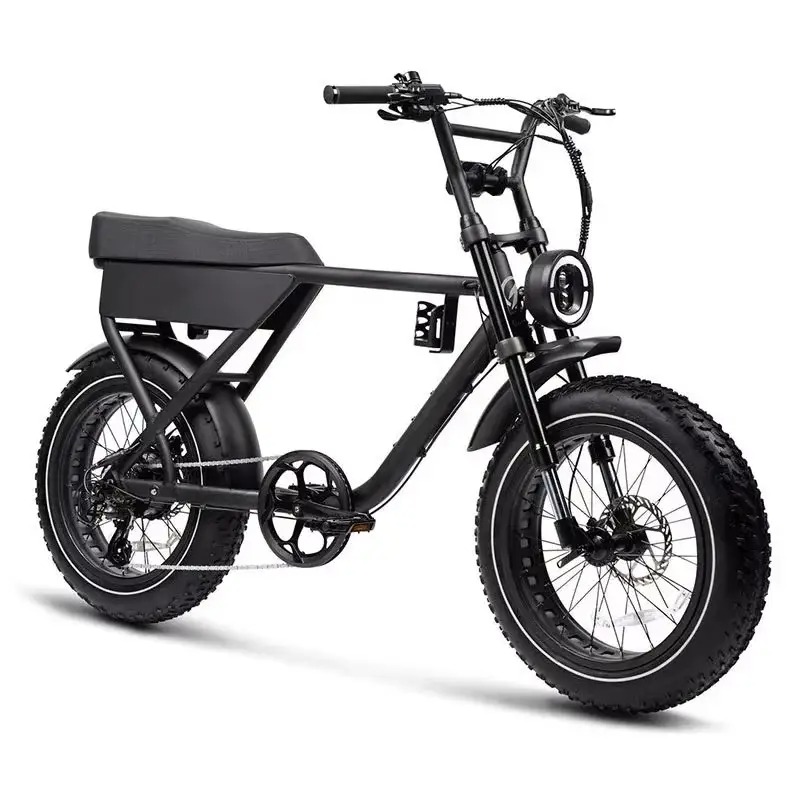
2026/08/03
Узнайте, как падение напряжения снижает производительность — и проверенные решения для восстановления отзывчивости, запаса хода и срока службы аккумулятора. Читайте сейчас.
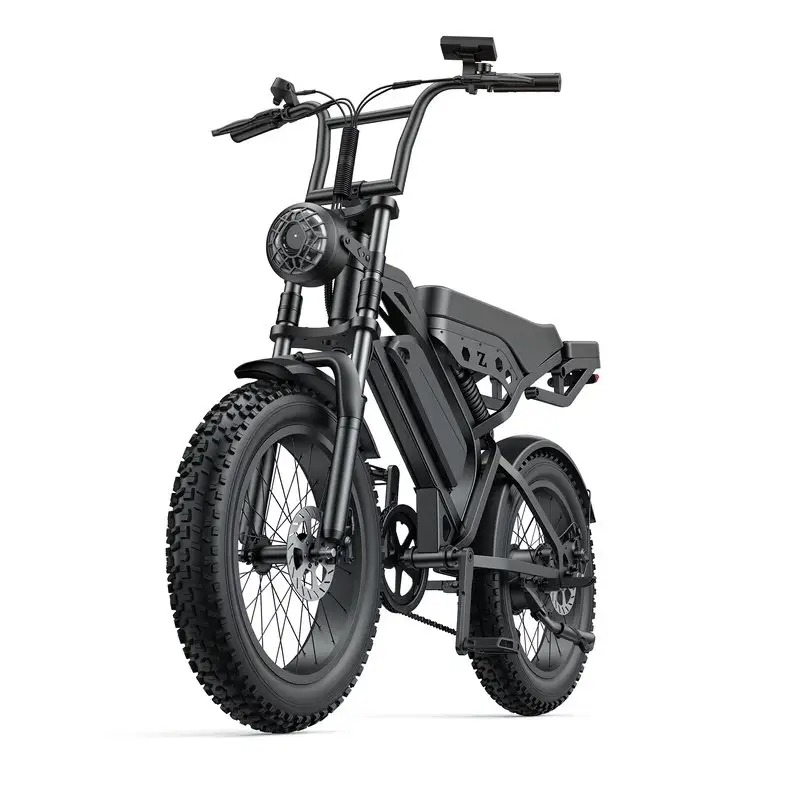
2026/08/03
Ознакомьтесь с протоколами, основанными на данных, интеллектуальной инфраструктурой и операционными решениями. Оптимизируйте уже сегодня.
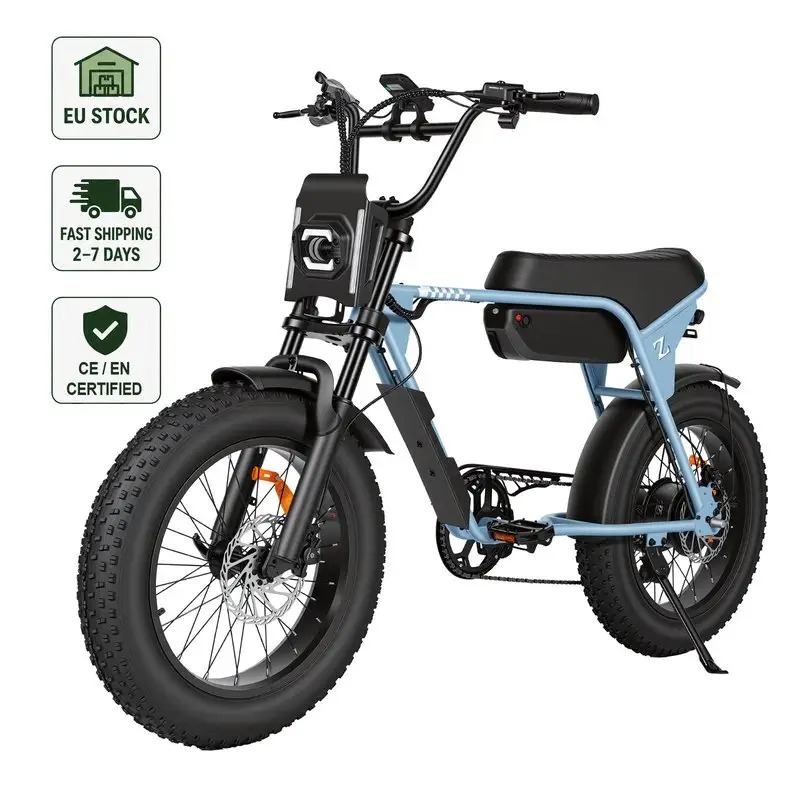
2026/08/03
Как груз снижает запас хода грузовых электровелосипедов с напряжением 48 В на 15–50 % и более — подтверждено реальными кривыми деградации, наукой о нагрузке на двигатель и стратегиями оптимизации автопарков.
Полная гарантия, быстрая доставка запчастей, удалённая диагностика и обучение местных дилеров


