 EN
Bước 1
Bảo hành toàn bộ xe trong 2 năm
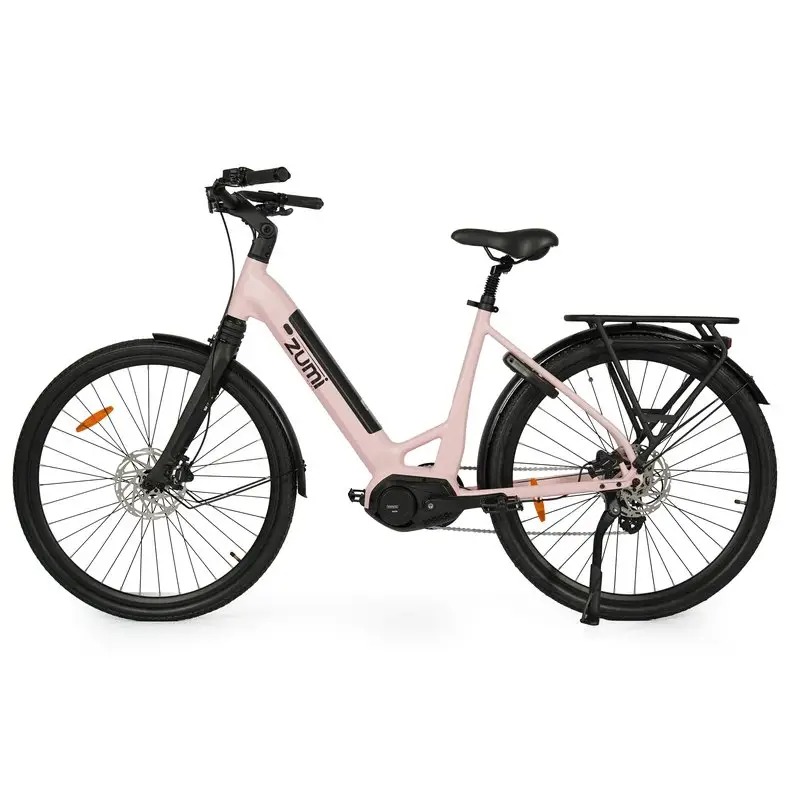
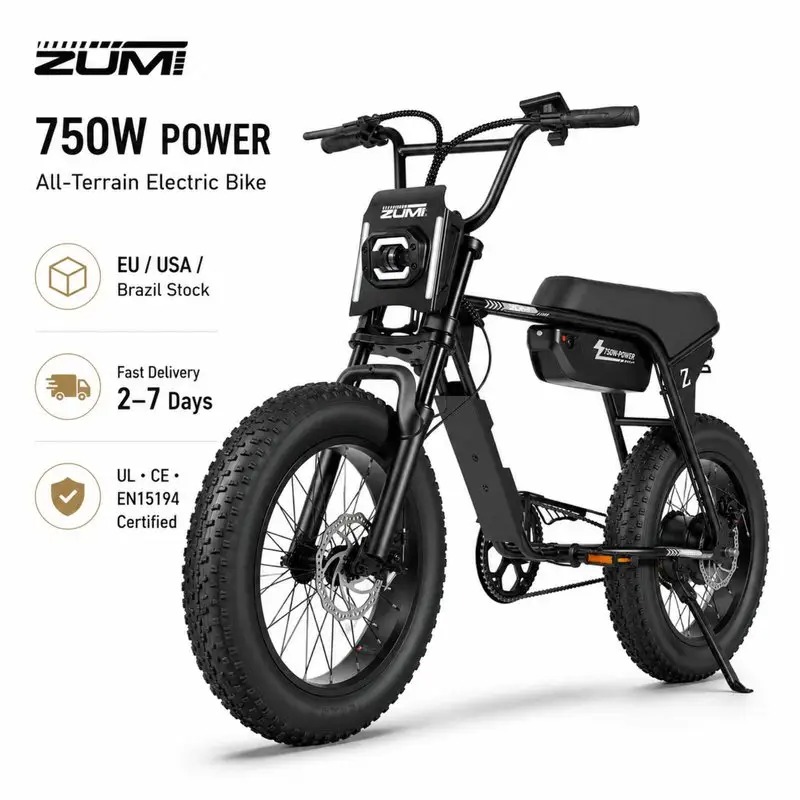
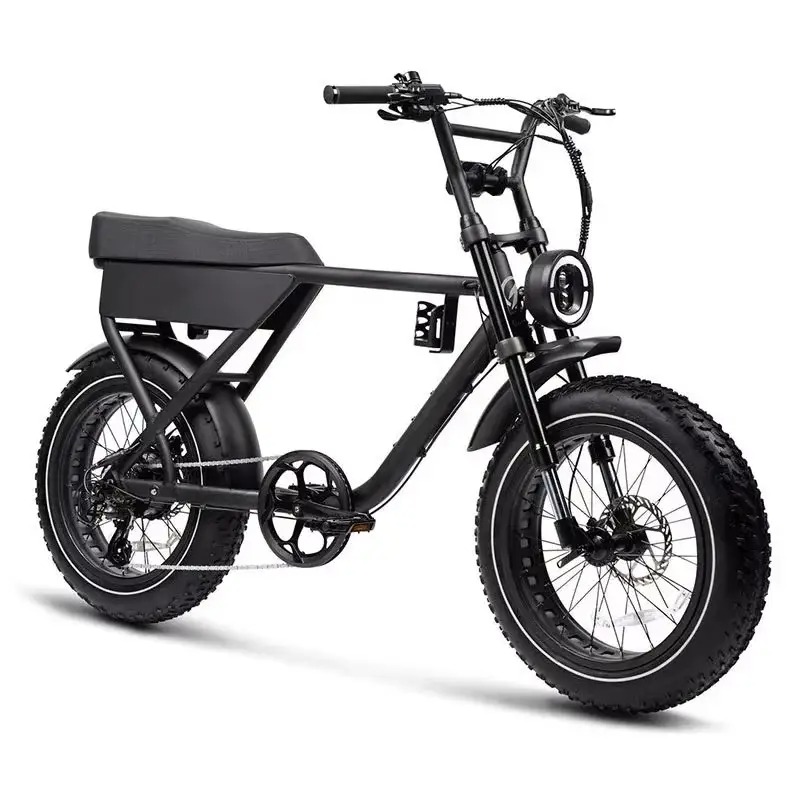
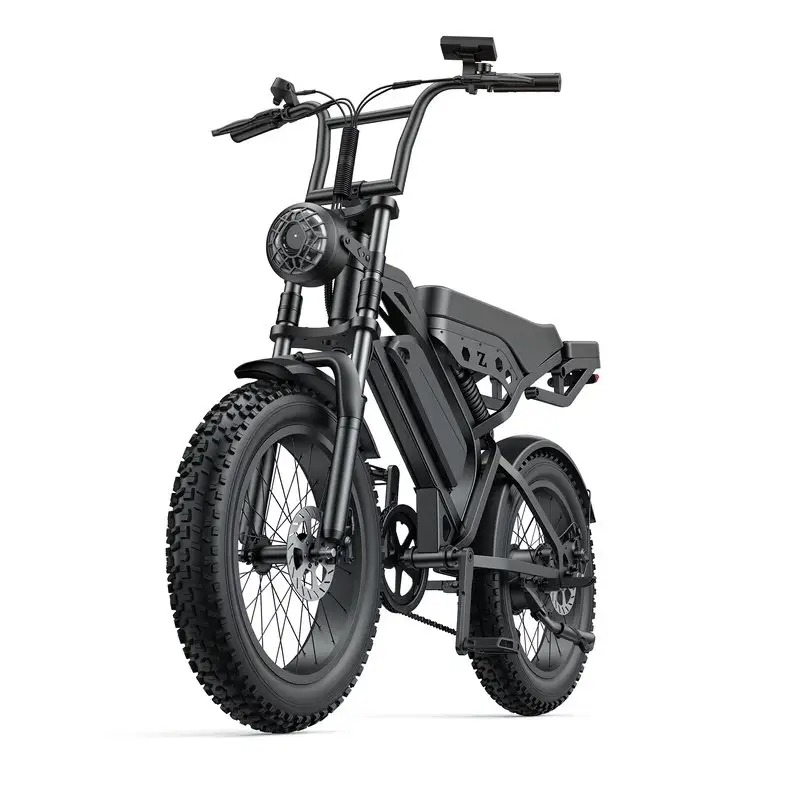
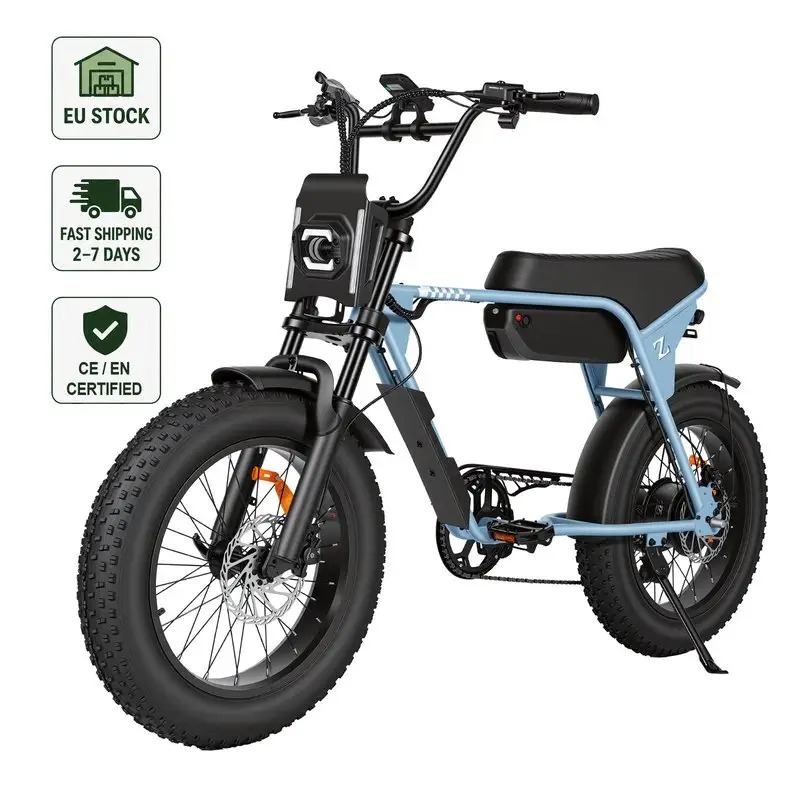
Dong hoc cua bo khung xe đạp điện có hệ thống treo đầy đủ la dieu can thiet doi voi nhung nguoi di xe muon dat hieu suat toi uu, do thoai mai va kha nang dieu khien tren cac dia hinh kho khan. Dong hoc chi cac thong so hinh hoc co khi va cac mau chuyen dong cua he thong giam soc, dieu nay anh huong truc tiep den cach xe phan ung voi cac tai trong tac dong, toc do tang toc va viec vong re. Doi voi nhung nguoi yeu thich xe dap dien, viec nam duoc nhung nguyen ly nay giup giai thich tai sao mot so loai xe nui dien co he thong giam soc day du lai vuot troi tren cac cung duong ky thuat trong khi nhung loai khac lai cam thay cham va khong on dinh. Viec tich hop khoi luong dong co va vi tri dat pin trong thiet ke xe dap dien co he thong giam soc day du lam tang them do phuc tap ma cac loai xe nui truyen thong khong gap phai, do do viec hieu biet ve dong hoc tro nen dac biet quan trong doi voi nhung nguoi di xe hien dai.
Hành vi động học của xe đạp điện địa hình có hệ thống treo đầy đủ xác định cách hệ thống treo phía sau nén và giãn ra trong quá trình đạp, phanh và hấp thụ va chạm. Khác với các thiết kế cứng hoặc bán treo, hệ thống treo đầy đủ bao gồm cả bộ giảm xóc phía trước và phía sau, phối hợp hoạt động để quản lý việc truyền năng lượng và duy trì độ tiếp xúc giữa lốp xe với các bề mặt gồ ghề. Các xe đạp điện có hệ thống treo đầy đủ phải tính đến mô-men xoắn bổ sung từ động cơ, điều này có thể ảnh hưởng mạnh tới đặc tính chống trượt (anti-squat) của bánh sau cũng như động lực học lực căng xích.
Tam giác phía sau của xe đạp điện địa hình có hệ thống treo đầy đủ bao gồm các thanh nối xích, các thanh nối yên và cánh tay lắc, tất cả đều được kết nối với nhau thông qua các điểm xoay được bố trí chính xác. Các điểm xoay này tạo thành đường dẫn động học xác định cách hệ thống treo chuyển động tương đối so với khung xe. Các loại liên kết phổ biến nhất gồm: liên kết đơn điểm xoay, điểm xoay ảo (VPP), liên kết Horst và thiết kế liên kết nổi — mỗi loại mang những đặc tính động học riêng biệt.
Chống nén (anti-squat) là một thông số động học then chốt, xác định mức độ giảm xóc nén lại khi tăng tốc và đạp xe. Trên các nền tảng xe đạp địa hình điện có giảm xóc đầy đủ, giá trị chống nén cao giúp ngăn chặn hiện tượng nén quá mức trong lúc leo dốc với sự hỗ trợ của mô-tơ, từ đó duy trì độ bám đường và hiệu suất đạp xe. Ngược lại, chống giãn (anti-rise) liên quan đến mức độ giảm xóc giãn ra khi phanh. Các loại xe đạp điện có giảm xóc đầy đủ đòi hỏi hình học chống nén và chống giãn cân bằng để đáp ứng những yêu cầu đặc thù của truyền động có công suất. Các nhà thiết kế sử dụng các góc liên kết tiên tiến và vị trí trục quay để đạt được giá trị chống nén tối ưu, thường dao động từ sáu mươi đến chín mươi phần trăm, tùy theo phong cách lái và địa hình.
Hành trình giảm xóc xác định khoảng cách tối đa mà hệ thống treo phía sau có thể nén lại, thường dao động từ một trăm hai mươi đến một trăm sáu mươi milimét trên các xe đạp địa hình điện toàn bộ khung hiện đại. Tỷ số động học giữa hành trình giảm xóc và hành trình bánh sau được xác định bởi thiết kế cơ cấu liên kết, nghĩa là một độ nén nhất định của giảm xóc sẽ chuyển thành các mức độ di chuyển thực tế khác nhau của bánh sau tùy thuộc vào hình học khung. Các xe đạp điện toàn bộ khung thường sử dụng giảm xóc có độ nén dài hơn nhằm chịu đựng trọng lượng bổ sung từ pin và động cơ, đồng thời vẫn duy trì khoảng sáng gầm phù hợp. Lợi thế cơ học do thiết kế cơ cấu liên kết mang lại có nghĩa là một độ nén giảm xóc bốn mươi milimét có thể tương ứng với năm mươi hoặc sáu mươi milimét di chuyển bánh sau, tùy thuộc vào đường cong động học cụ thể. Việc hiểu rõ mối quan hệ này giúp người lái và kỹ sư dự đoán cảm giác khi điều khiển xe đạp địa hình điện toàn bộ khung trên địa hình phức tạp, cũng như đánh giá xem việc sử dụng hệ thống treo đã được tối ưu hóa cho điều kiện lái xe dự kiến hay chưa.
Độ cứng lò xo tiến triển đảm bảo hệ thống treo trở nên cứng dần khi nén, ngăn chặn hiện tượng chạm đáy trong khi vẫn duy trì độ nhạy với các va chạm nhỏ. Các xe đạp điện toàn treo thường sử dụng lò xo khí có buồng thể tích tiến triển hoặc lò xo cuộn có cuộn dây tiến triển để đạt được đặc tính này. Sự tiến triển động học của cơ cấu liên kết tương tác với sự tiến triển độ cứng lò xo nhằm tạo ra đường cong đáp ứng tổng hợp — hấp thụ êm các chướng ngại nhỏ đồng thời chống lại các mức độ nén lớn. Thiết kế hệ thống treo toàn phần trên xe đạp điện phải tính đến mô-men xoắn động cơ thay đổi dọc theo hành trình đạp, gây ra tải không ổn định lên hệ thống treo phía sau. Các thiết kế động học tiên tiến sử dụng tỷ số liên kết biến thiên, tự nhiên điều chỉnh lực cản nén sao cho phù hợp với những lực thay đổi này, từ đó mang lại khả năng xử lý dự đoán chính xác hơn trong suốt toàn bộ chu kỳ đạp.
Sự giãn xích đề cập đến việc khoảng cách giữa bộ quay bàn đạp và trục bánh sau thay đổi như thế nào khi hệ thống giảm xóc nén lại. Ở xe đạp địa hình điện có giảm xóc đầy đủ, hiện tượng nén làm tăng chiều dài cơ sở hiệu dụng, dẫn đến xích bị chùng hoặc chịu thêm lực căng — tùy thuộc vào thiết kế liên kết. Việc kiểm soát kém sự giãn xích trong các hệ thống giảm xóc đầy đủ dùng điện có thể gây ra hiện tượng xích nhảy, giảm hiệu suất truyền động và mài mòn sớm. Các nhà thiết kế xe đạp địa hình điện có giảm xóc đầy đủ hiện đại sử dụng vị trí điểm quay cụ thể nhằm giảm thiểu sự giãn xích hoặc bù trừ nó thông qua hình học tay đòn đuôi. Một số thiết kế tiên tiến còn áp dụng quản lý xích chủ động nhờ tính toán động học chính xác để duy trì lực căng xích ổn định bất kể vị trí của hệ thống giảm xóc — điều này đặc biệt quan trọng đối với các động cơ điện mô-men xoắn cao, vốn khuếch đại mức độ ứng suất tác động lên hệ thống truyền động.
Động cơ điện tạo ra mô-men xoắn đáng kể lên bánh xe sau, thường dao động từ bốn mươi đến một trăm bốn mươi niutơn-mét tùy theo loại động cơ và công suất định mức. Mô-men xoắn bổ sung này ảnh hưởng đến động học hệ thống treo bằng cách làm tăng lực nén xuống (squat) trong quá trình tăng tốc, dẫn đến việc hệ thống treo bị nén hoặc giãn ra tùy thuộc vào thiết kế cơ cấu liên kết. Các xe đạp điện toàn treo có hình học chống nén xuống (anti-squat) cao duy trì cảm giác cứng hơn ở hệ thống treo trong suốt quá trình tăng tốc được hỗ trợ, từ đó giữ vững độ bám đường và tiếp xúc giữa bánh xe với mặt đất. Ngược lại, các xe đạp điện địa hình toàn treo được thiết kế với giá trị chống nén xuống thấp hơn cho phép hệ thống treo linh hoạt hơn khi động cơ hoạt động, giúp nâng cao sự thoải mái nhưng có thể làm giảm hiệu suất. Các kỹ sư cân bằng những yếu tố này bằng cách sử dụng các thiết kế cơ cấu liên kết tinh vi, điều chỉnh hành vi của hệ thống treo dựa trên lực đạp và mức độ hỗ trợ của động cơ, từ đó tạo ra các hệ thống điện toàn treo phản hồi nhanh nhạy và mang cảm giác tự nhiên trong mọi điều kiện lái khác nhau.
Thiết lập độ xẹp giảm xóc phù hợp là yếu tố nền tảng để tối ưu hiệu suất động học trên mọi xe đạp địa hình điện có hệ thống giảm xóc đầy đủ. Độ xẹp (sag) đề cập đến mức độ nén của hệ thống giảm xóc do trọng lượng người lái và khối lượng xe gây ra, thường được thiết lập trong khoảng hai mươi lăm đến ba mươi lăm phần trăm tổng hành trình. Đối với các xe đạp điện có hệ thống giảm xóc đầy đủ, người lái nặng hơn có thể cần tăng áp suất giảm xóc để đạt được độ xẹp thích hợp, đồng thời tránh nén quá mức khi gặp chướng ngại vật trung bình. Đặc tính động học của thiết kế cơ cấu liên kết xác định mức độ nhạy cảm của hệ thống giảm xóc đối với sự thay đổi trọng lượng, trong đó một số thiết kế cho thấy độ ổn định của độ xẹp cao hơn những thiết kế khác. Thiết lập độ xẹp giảm xóc chính xác đảm bảo xe hoạt động ở phần tối ưu trên đường cong động học của nó, từ đó duy trì cả độ nhạy với các chấn động nhỏ và khả năng chịu đựng các va chạm lớn. Người lái nên đo độ xẹp thường xuyên, đặc biệt sau khi điều chỉnh áp suất khí hoặc thêm tải trọng vào khung xe.
Việc hiểu rõ động học của xe đạp điện địa hình có hệ thống treo đầy đủ giúp người lái điều chỉnh kỹ thuật phù hợp với các loại địa hình và phong cách lái khác nhau. Khi xuống dốc dốc đứng, xe đạp điện có hệ thống treo đầy đủ với hành trình dài hơn và đường cong đòn bẩy tiến triển — tăng dần độ hỗ trợ khi hệ thống treo nén — sẽ phát huy hiệu quả tối ưu. Trong các khu vực đá sỏi phức tạp, động học phản ứng nhanh với đặc tính chống nâng (anti-rise) cao là yếu tố then chốt nhằm duy trì tiếp xúc bánh xe với mặt đất khi phanh hoặc thay đổi hướng di chuyển. Còn khi leo dốc, hình học chống nhún (anti-squat) cao là yêu cầu bắt buộc để hạn chế hiện tượng nhún thừa (bob) đồng thời đảm bảo hiệu suất đạp ổn định dưới sự hỗ trợ của động cơ.
Các loại liên kết khác nhau—như liên kết một trục quay, điểm quay ảo và liên kết Horst—tạo ra các đường cong động học riêng biệt, xác định cách hệ thống giảm xóc phản ứng với việc đạp xe, va chạm và phanh. Ví dụ, thiết kế điểm quay ảo mang lại đặc tính chống xoay (anti-squat) xuất sắc, rất phù hợp cho hiệu suất của xe đạp điện địa hình có hệ thống giảm xóc đầy đủ, trong khi các hệ thống liên kết một trục quay lại ưu tiên sự đơn giản và độ tin cậy. Hình học cụ thể của liên kết xác định đường cong tiến triển (progression curve) của hệ thống giảm xóc, tỷ lệ phần trăm chống xoay (anti-squat percentage) và cảm giác tổng thể trên toàn bộ dải hành trình. Các kỹ sư lựa chọn loại liên kết dựa trên mục đích sử dụng và loại địa hình, nhằm cân bằng giữa hiệu suất cho xe đạp điện địa hình có hệ thống giảm xóc đầy đủ với sự thoải mái và khả năng dự đoán được.
Độ võng của hệ thống giảm xóc xác định vị trí mà xe hoạt động trên đường cong động học khi đứng yên, điều này trực tiếp ảnh hưởng đến độ nhạy với các chướng ngại vật nhỏ và khả năng hỗ trợ ở phần giữa hành trình. Việc đặt độ võng không chính xác khiến hệ thống giảm xóc hoạt động ngoài phạm vi tối ưu của nó, dẫn đến cảm giác quá cứng hoặc quá mềm tùy thuộc vào việc độ võng quá thấp hay quá cao. Các xe đạp điện toàn bộ giảm xóc có động cơ và pin nặng hơn đòi hỏi việc điều chỉnh độ võng cẩn trọng hơn so với xe đạp leo núi truyền thống để duy trì hiệu suất động học tối ưu. Thiết lập độ võng đúng cách đảm bảo cảm giác đạp ổn định và khả năng xử lý dự đoán được trên mọi loại địa hình.
Sự gia tăng chiều dài xích – tức là sự thay đổi khoảng cách trục hiệu dụng khi hệ thống treo nén – có thể gây ra tình trạng giảm hiệu suất truyền động, tiếng ồn từ xích và mài mòn nhanh các bộ phận nếu không được kiểm soát đúng cách. Các xe đạp điện toàn treo chịu ảnh hưởng của hiện tượng gia tăng chiều dài xích mạnh hơn do mô-tơ mạnh làm gia tăng ứng suất lên hệ thống truyền động và khiến những bất ổn về lực căng xích trở nên rõ rệt hơn. Việc bù trừ gia tăng chiều dài xích kém dẫn đến hiện tượng kẹt treo, xích nhảy và khả năng điều khiển không dự đoán được khi hệ thống treo nén hoặc duỗi ra. Các nhà thiết kế xe đạp địa hình điện toàn treo hiện đại sử dụng các phép tính động học chính xác nhằm giảm thiểu gia tăng chiều dài xích thông qua việc bố trí vị trí trục quay tay đòn đuôi và hình học cơ cấu liên kết. Quản lý tốt hiện tượng gia tăng chiều dài xích trong các hệ thống xe đạp điện toàn treo giúp nâng cao độ tin cậy của hệ thống truyền động, cải thiện hiệu suất truyền công suất và kéo dài tuổi thọ linh kiện bằng cách duy trì lực căng xích ổn định trên toàn dải hành trình của hệ thống treo.
2026/08/03
Khắc phục chênh lệch múi giờ, rào cản ngôn ngữ và quy trình không rõ ràng—tăng tốc độ, giảm chi phí và mở rộng quy mô một cách tự tin.
2026/08/03
Tránh trách nhiệm pháp lý và lệnh cấm nhập khẩu: Tìm hiểu về IEC 62619, UN 38.3 và UL 2271—cùng cách xác minh tính tuân thủ thực tế (không phải hàng giả).
2026/08/03
Tìm hiểu cách thiết lập chính xác áp suất khí, độ hồi và độ nén để đạt hiệu suất giảm xóc tối ưu. Nhận ngay các mẹo thiết lập ở cấp độ chuyên gia.
2026/08/03
Khám phá cách sụt áp làm suy giảm hiệu năng—và các giải pháp đã được kiểm chứng nhằm khôi phục độ phản hồi, phạm vi hoạt động và tuổi thọ pin. Đọc ngay.
2026/08/03
Khám phá các quy trình dựa trên dữ liệu, cơ sở hạ tầng thông minh và giải pháp vận hành. Tối ưu hóa ngay hôm nay.
2026/08/03
Tải trọng làm giảm phạm vi hoạt động của xe đạp điện chở hàng 48 V từ 15–50% trở lên — được hỗ trợ bởi các đường cong suy giảm thực tế, khoa học về tải động cơ và chiến lược tối ưu hóa đội xe.
Chính sách bảo hành toàn diện, giao linh kiện nhanh chóng, chẩn đoán từ xa và đào tạo đại lý tại chỗ


