 EN
שלב 1
אחריות מלאה על הרכבת למשך שנתיים
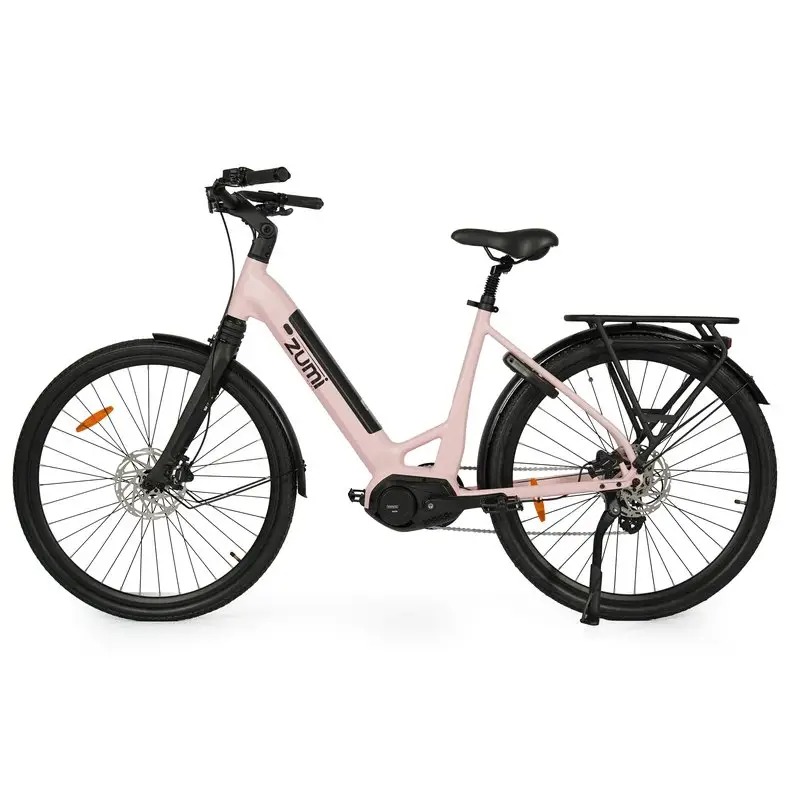
הבנת הקינמטיקה של אופניים חשמליים עם זליזה מלאה המסגרת היא חיונית לרכב המבקשים ביצוע מיטבי, נוחות ותפיסה טובה בדרכים קשות. קינמטיקה מתייחסת לגאומטריה המכנית ודפוסי התנועה של מערכת הזלזול, אשר משפיעה ישירות על האופן שבו האופניים מגיבים להישראות, מאיצים ופונים. עבור חובבי אופניים חשמליים, הבנת עקרונות אלו מסבירה מדוע אופניים חשמליים להרים עם זלזול מלא מסוימים מצליחים במיוחד על שבילים טכניים, בעוד אחרים מרגישים איטיים או לא יציבים. שילוב משקל המנוע ומיקום הסוללה בעיצובים חשמליים עם זלזול מלא מוסיף שכבות מורכבות שלא קיימות באופניים להרים רגילים, מה שהופך את הבנת הקינמטיקה לחשובה במיוחד לרכב המודרניים.
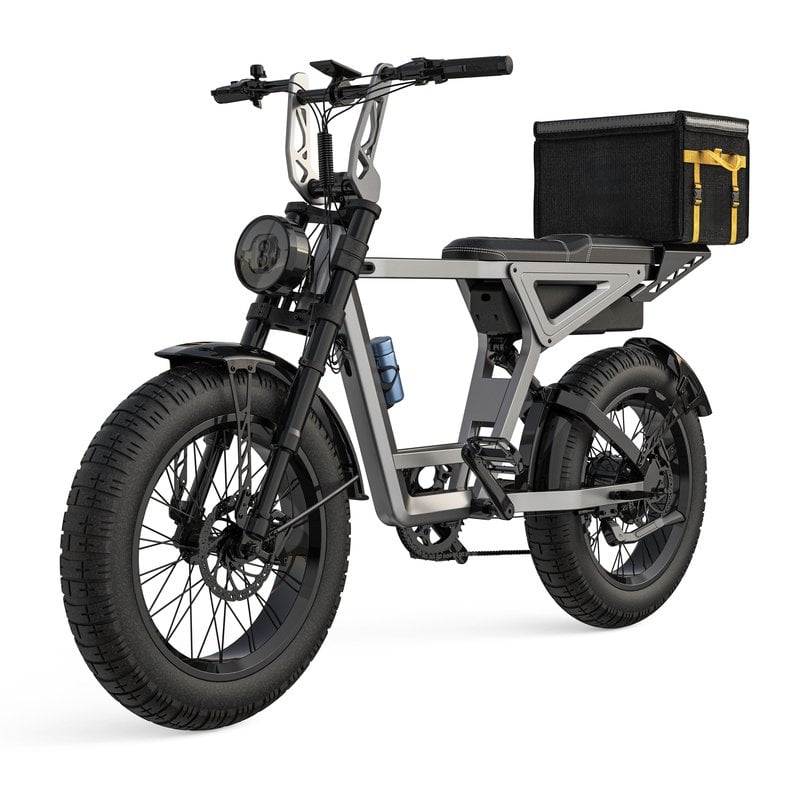
התנהגות הקינמטיקה של אופניים היברידיים עם מערכת תלייה מלאה קובעת כיצד מתכווץ ומתרחבת התלייה האחורית בעת דחיפה, בלימה ובלקיחת מכות. בניגוד לעיצובים קשיחים או למבנה 'הארדטייל', מערכות התלייה המלאות כוללות גם בוכנות זנבות וגם בוכנות קדומות שפועלות יחד כדי לנהל העברת אנרגיה ולשמור על מגע הצמיג עם משטחים לא אחידים. אופניים חשמליים עם תלייה מלאה חייבים לקחת בחשבון את מומנט המנוע הנוסף, שיכול להשפיע באופן דרמטי על מאפייני ההתנגדות להזדקפות של bánh האחורי ועל דינמיקת מתח השרשרת.
המשולש האחורי של אופניים הרים חשמליים עם בלמים מלאים מורכב מהחלק האחורי של שרשרת הגלגל, חלקי המושב האחוריים והזרוע הסיבובית, כולם מחוברים דרך נקודות סיבוב ממוקדות במדויק. נקודות הסיבוב הללו יוצרות את הנתיב הקינמטי שמגדיר כיצד מתבצעת תנועת הבלמים ביחס למסגרת. סוגי החיבורים הנפוצים ביותר כוללים חיבור נקודתי יחיד, נקודת סיבוב וירטואלית (VPP), חיבור הורסט וחיבורים מסוג פלואטינג-לינק, כאשר לכל אחד מהם מאפיינים קינמטיים ייחודיים.
אנטי-סקווט הוא פרמטר קינמטי קריטי שמגדיר בכמה השרשרת מתכווצת במהלך האצה ובעת דחיפה בפדל. בפלטפורמות של אופניים היברידיים להרים עם שרשראות מלאות, ערכים גבוהים של אנטי-סקווט מונעים התכווצות מופרזת במהלך טיפוס עם עזרת המנוע, מה שמשמר את האחיזה ואת יעילות הדחיפה בפדל. אנטי-רייז, להבדיל, קשור לאופן שבו השרשרת מתארכת בעת הבלימה. לאופניים היברידיים עם שרשראות מלאות יש צורך בגאומטריה מאוזנת של אנטי-סקווט ואנטי-רייז כדי להתמודד עם הדרישות הייחודיות של הנעה ממונעת. מעצבים משתמשים בזוויות חיבור מתקדמות ומיקום צירים כדי להשיג ערכי אנטי-סקווט אופטימליים, שמתבטאים בדרך כלל בטווח של שישים עד תשעים אחוז, בהתאם לסגנון רכיבה ולסוג הקרקע.
המרחק שבו מתכווץ השריר האחורי מגדיר את המרחק המקסימלי שהתלויות האחוריות יכולות להתכווץ, ובסדר גודל של 120–160 מילימטרים באופניים הרים חשמליים מודרניים עם תלויות מלאות. היחס הקינמטי בין מרחק התכווצות השריר למרחק תנועת הגלגל האחורי נקבע על-ידי עיצוב המנגנון המחבר, כלומר: תנועה נתונה של השריר תביא לתנועות שונות של הגלגל האחורי בהתאם לגאומטריה של המסגרת. אופניים חשמליים עם תלויות מלאות לרוב מצוידים בשרירים בעלי תנועה ארוכה יותר כדי להתמודד עם המשקל הנוסף של הסוללה והמנוע, תוך שמירה על רוחב סף מספיק מעל הקרקע. היתרון המכאני שמספק עיצוב המנגנון המחבר פירושו שתנועה של 40 מילימטרים של השריר עשויה להוביל לתנועה של 50 או 60 מילימטרים של הגלגל האחורי, בהתאם לעקומה הקינמטית הספציפית. הבנת הקשר הזה עוזרת לרכבים ומהנדסים לחזות כיצד ירגיש אופניים הרים חשמליים עם תלויות מלאות על קטעי דרך טכניים, וכן אם השימוש בתלויות מותאם באופן אופטימלי לתנאי הרכיבה המיועדים.
קצבים פרוגרסיביים של הקפיץ מבטיחים שהשעיה תהפוך קשה יותר ככל שהיא מתכווצת, ובכך מונעים את ההגעה לקצה המרבי של התנועה (bottom-out) תוך שמירה על רגישות להזזות קטנות. אופניים חשמליים עם שעיה מלאה משתמשים בדרך כלל בקפיצים אויריים עם תאים נפח פרוגרסיביים או בקפיצים סליליים עם סלילים פרוגרסיביים כדי להשיג התנהגות זו. ההתקדמות הקינמטית של המנגנון פועלת יחד עם התקדמות קצב הקפיץ כדי ליצור עקומה משולבת של תגובה אשר בולעת ברכות קטנות באופן חלק, תוך התנגדות לכיווצים גדולים. מערכות שעיה מלאה חשמליות חייבות לקחת בחשבון את השינויים בטורק של המנוע לאורך מחזור הלחיצה על הפסלים, מה שמייצר עומסים לא אחידים על שעיית האחורית. מערכות קינמטיות מתקדמות משתמשות ביחסים משתנים של המנגנון שמתאמים באופן טבעי את ההתנגדות לכיווץ כדי להתאים את הכוחות המשתנים, מה שמביא לתפקוד צפוי יותר לאורך כל מחזור הלחיצה.
גידול שרשרת מתייחס לשינוי המרחק בין קבוצת המניע למרכז גלגל האחורית כאשר מערכת התלייה מתכווצת. באופניים הרים חשמליים עם תלייה מלאה, ההתכווצות מגדילה את בסיס הגלגלים האפקטיבי, מה שיכול לגרום לשרשרת להיחשף או ליצור מתח נוסף בהתאם לעיצוב החיבורים. ניהול לקוי של גידול השרשרת במערכות תלייה מלאות חשמליות יכול לגרום לקפיצת שרשרת, יעילות נמוכה במערכת ההנעה ובלאי מוקדם. מעצבים מודרניים של אופניים הרים חשמליים עם תלייה מלאה משתמשים במיקום מדויק של צירים כדי למזער את גידול השרשרת או לנגוד אותו באמצעות גאומטריית זרוע הסיבוב. כמה עיצובים מתקדמים משתמשים בניהול פעיל של השרשרת באמצעות חישוב קינמטי מדויק שמשמר מתח קבוע בשרשרת ללא תלות במיקום המערכת התלוייה — דבר חשוב במיוחד למנוע טורק גבוה שמחזק את המתח על מערכת ההנעה.
המנוע החשמלי מכניס מומנט משמעותי לגלגל האחורי, בדרך כלל בטווח של ארבעים עד מאה ארבעים ניוטון-מטר, בהתאם לסוג המנוע ודרגת ההספק שלו. מומנט נוסף זה משפיע על הקינמטיקה של התלוי על ידי הגדלת כוחות הלחיצה בעת האצה, מה שיכול לדחוס או למתוח את התלוי בהתאם לעיצוב הקשרים. אופניים חשמליים בעלי תלוי מלא עם גאומטריית ניגוד לחיצה גבוהה שומרים על תחושת תלוי קשיח יותר בעת האצה עם עזרה, ובכך שומרים על אחיזה וקשר הגלגלים עם הקרקע. להבדיל, אופניים חשמליים להרים בעלי תלוי מלא שתוכננו עם ערכי ניגוד לחיצה נמוכים יותר מאפשרים התאמות גדולות יותר בעת הפעלת המנוע, מה שיכול לשפר את הנוחות אך עלול לפגוע ביעילות. מהנדסים מאזנים בין שיקולים אלו באמצעות עיצובים מתקדמים של הקשרים שמשנים את התנהגות התלוי בהתאם לקליטת הרגל ולרמת העזרה של המנוע, ויוצרים מערכות חשמליות עם תלוי מלא שמהוות תגובה מהירה ומרגישות באופן טבעי בתנאי רכיבה מגוונים.
הגדרת השעווה הנכונה של התלייה היא יסודית לאופטימיזציה של הביצועים הקינמטיים בכל אופניים היברידיים עם תלייה מלאה. שעווה מתייחסת לכמות ההתכווצות של התלייה שמתפתחת כתוצאה ממשקל הרוכב ומסת האופניים, ונהוג להגדיר אותה בטווח של 25–35 אחוז מההתרחבות הכוללת. באופניים היברידיים עם תלייה מלאה, רוכבים כבדים יותר עלולים לדרוש הגברת לחץ המזרק כדי להשיג שעווה מתאימה ולמנוע התכווצות יתרה בעת פגיעה בינונית. מאפייני הקינמטיקה של עיצוב המנגנון קובעים עד כמה התלייה רגישה לשינויי משקל, כאשר חלק מהעיצובים מציגים עקביות גבוהה יותר בשעווה לעומת אחרים. הגדרת שעווה נכונה מבטיחה שהאופניים פועלים בחלק האופטימלי של העקומה הקינמטית שלהם, ומשמרת גם את הרגישות לפגיעות קטנות וגם את התנגדות הפגיעה הגדולה. רוכבים צריכים למדוד את השעווה באופן קבוע, במיוחד לאחר התאמת לחץ האוויר או הוספת משקל לשלד.
הבנת הקינמטיקה של אופניים חשמליים להרים עם תعلית מלאה מאפשרת לרכב להתאים את טכניקת הרכיבה שלהם לסוגי הקרקע השונים ולסגנונות הרכיבה השונים. ירידות תלולות מפיקות תועלת מאופניים חשמליים להרים עם תعلית מלאה שמתאפיינים בהזזה ארוכה ובעקומות דחיפה פרוגרסיביות שמייצרות תמיכה גדולה יותר ככל שהתעליו מתכווצות. גנים סלעיים טכניים דורשים קינמטיקה רגישה עם מאפייני אנטי-ריז מהירים כדי לשמור על מגע הגלגלים עם הקרקע בעת הבלימה ושינוי מסלול. מקטעי עלייה דורשים גאומטריית אנטי-סקוט גבוהה שמניעה נדידה מופרזת תוך שמירה על יעילות רכיבה תחת תמיכת המנוע.
סוגי חיבורים שונים, כגון ציר יחיד, נקודת ציר וירטואלית וקישורים מסוג הורסט, יוצרים עקומות קינמטיות מובחנות שקובעות את התגובה של מערכת התלייה להפעלת הפסים, לפגיעות ולבלימה. למשל, מערכות עם נקודת ציר וירטואלית מספקות מאפייני אנטי-סקווט מצוינים, מה שמתאים במיוחד לביצועי אופניים היברידיים בעלי תלייה מלאה. לעומת זאת, מערכות עם ציר יחיד מציעות פשטות ואמינות. הגאומטריה הספציפית של החיבורים מגדירה את עקומת ההתקדמות של התלייה, את אחוז האנטי-סקווט ואת התחושה הכוללת לאורך טווח התנועה. המהנדסים בוחרים את סוג החיבור בהתאם לשימוש המתוכנן ולסוג הקרקע, תוך موازن בין יעילות לאופניים היברידיים בעלי תלייה מלאה לבין נוחות ותחזיתיות.
השעיה המרובה קובעת באיזו נקודה בעקומת הקינמטיקה האופניים פועלים במנוחה, מה שמשפיע ישירות על הרגישות לפגימות קטנות ועל התמיכה בחלק האמצעי של הטווח. מיקום שגוי של השעיה גורם לשעיה לפעול מחוץ לטווח המאופטימלי שלה, מה שמוביל או לקשיחות מוגזמת או לערכות רכות מדי, תלוי האם השעיה נמוכה מדי או גבוהה מדי. לאופניים חשמליים עם שעיה מלאה, אשר מצוידים במנועים ובסוללות כבדות יותר, נדרשת התאמה מדוקדקת יותר של השעיה בהשוואה לאופניים הרים מסורתיים כדי לשמור על ביצועי קינמטיקה אופטימליים. הגדרת השעיה כראוי מבטיחה תחושת דחיפה עקבית ותגובה צפויה לאורך סוגי טריטוריות מגוונים.
גידול שרשרת, כלומר השינוי באורך הציר האפקטיבי כשמניעת התלייה מתכווצת, עלול לגרום לאי-יעילות במערכת הנעה, לרעש השרשרת ולבלאי מואץ אם לא מנהלים אותו כראוי. אופניים חשמליים עם תלייה מלאה חווים את תופעת גידול השרשרת בצורה מוגברת, מכיוון שמנועים חזקים מגדילים את המתח על מערכת הנעה וגורמים להבדלים במתח השרשרת להיות בולטים יותר. פגיעה רעועה בגידול השרשרת מביאה לתלייה נצמדת, לקפיצות השרשרת ולתפיסה בלתי צפויה של האופניים בעת התכווצות והתרחבות התלייה. מעצבים מודרניים של אופני הרמה חשמליים עם תלייה מלאה משתמשים בחישוב קינמטי מדויק כדי למזער את גידול השרשרת באמצעות מיקום ציר הסיבוב של זרוע התלייה והגאומטריה של המנגנון. ניהול תקין של גידול השרשרת במערכות תלייה מלאה חשמליות משפר את אמינות מערכת הנעה, מגביר את יעילות העברת הכוח ומייצג את טווח חייהם של הרכיבים על ידי שמירה על מתח קבוע של השרשרת לאורך כל טווח תנועת התלייה.
2026/08/03
התאם את פער האיזורים הזמניים, את פער השפות ואת הפרוטוקולים הלא ברורים — הגביה מהירות, צמצם עלויות ותפעל בהצלחה.
2026/08/03
הימנע מתחייבות משפטית ואיסורים לייבוא: למד את הסטנדרטים IEC 62619, UN 38.3 ו-UL 2271 — וגם איך לאשר התאמה אמיתית (ולא זיוף).
2026/08/03
למד התאמת לחץ אויר מדויק, התאמות חזרה ודחיסה כדי להשיג ביצועי תלייה אופטימליים. קבל טיפים מקצועיים להגדרת מערכת כבר עכשיו.
2026/08/03
גלה איך נפילה במתח פוגעת בביצועים — ופתרונות מוכחים לשחזור תגובתיות, טווח ותקופת חיים של הסוללה. קרא עכשיו.
2026/08/03
גלה פרוטוקולים מבוססי נתונים, תשתיות חכמות ופתרונות תפעוליים. שפר את הביצועים כבר עכשיו.
2026/08/03
איך המטען מקצר את הטווח של אופניים חשמליים למשימות 48 וולט ב-15–50% ומעלה — נתמך בעקומות ירידה מהעולם האמיתי, מדע עומס המנוע ואסטרטגיות אופטימיזציה לצוותים.
אחריות מקיפה, משלוח מהיר של חלקים, אבחון מרחוק והדרכה מקומית לסוכנים


