 EN
Vaihe 1
Koko ajoneuvon takuu kahdeksi vuodeksi
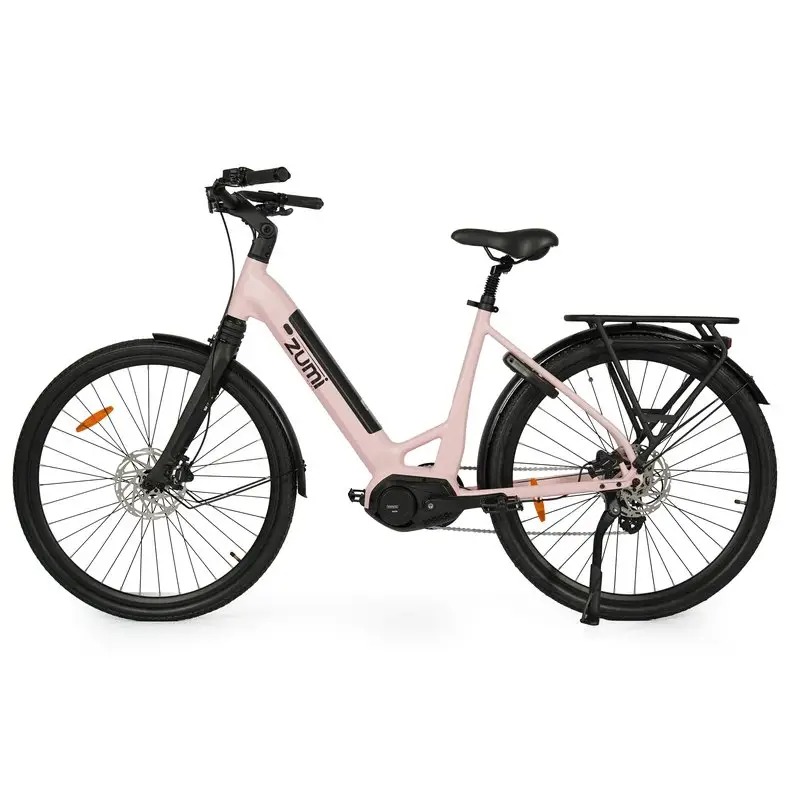
Kehyksen kinematiikan ymmärtäminen täysjousitusta sähköpyörää on välttämätöntä ajajille, jotka pyrkivät saavuttamaan parhaan mahdollisen suorituskyvyn, mukavuuden ja käsittelyn vaativalla maastolla. Kinematiikka viittaa jousitusjärjestelmän mekaaniseen geometriaan ja liikekuvioihin, mikä vaikuttaa suoraan siihen, kuinka pyörä reagoi iskuun, kiihtyy ja kääntyy. Sähköpyöräentusiasteille kinematiikan periaatteiden ymmärtäminen auttaa selittämään, miksi tietyt täysjousitetut vuoristosähköpyörät suoriutuvat erinomaisesti teknisillä poluilla, kun taas toiset tuntuvat hitailta tai epävakaailta. Moottorin painon ja akun sijoittelun integrointi sähköisten täysjousitettujen pyörien suunnitteluun lisää monitasoisuutta, jota perinteisissä vuoristopyörissä ei ole, mikä tekee kinematiikan ymmärtämisestä erityisen arvokasta nykyaikaisille ajajille.
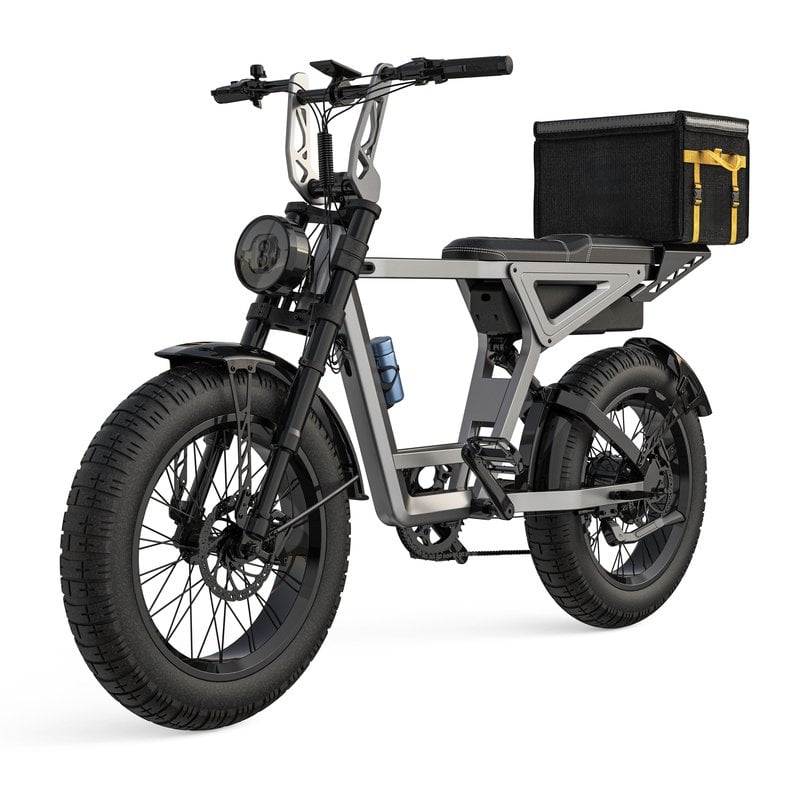
Täysjousituksen omaavan sähköpolkupyörän (ebike) maastopyörän kinemaattinen käyttäytyminen määrittää, miten takajousitus puristuu yhteen ja venyy polkemisen, jarrutuksen ja iskujen absorboinnin aikana. Toisin kuin jäykät tai etujousitut mallit, täysjousitusjärjestelmät sisältävät sekä etu- että takasuspensiosuojaimet, jotka toimivat yhdessä energiansiirron hallinnassa ja renkaiden kosketuksen säilyttämisessä epätasaisilla pinnoina. Sähköisillä täysjousituspyörillä on otettava huomioon lisämoottorimomentti, joka voi vaikuttaa merkittävästi takapyörän anti-squat-ominaisuuksiin ja ketjun jännitysdynamiikkaan.
Täysisäntäisen ripustusjärjestelmän vuoristosähköpyörän takaosan kolmiokuvio muodostuu ketjusarvista, istumasarvista ja heilurivarresta, jotka kaikki yhdistetään tarkasti sijoitettujen kiertymispisteiden kautta. Nämä kiertymispisteet muodostavat kinemaattisen polun, joka määrittää, miten ripustus liikkuu kehyksen suhteen. Yleisimmät kytkentätyypit ovat yksinkertainen kiertymispiste, virtuaalinen kiertymispiste (VPP), Horst-linkki ja kelluva kytkin – kukin niistä tarjoaa erilaisia kinemaattisia ominaisuuksia.
Anti-squat on kriittinen kinemaattinen parametri, joka määrittää, kuinka paljon jousitus puristuu kiihdytyksen ja polkemisen aikana. Täysjousitettujen sähköpolkupyörien maastopyöräalustoissa korkeat anti-squat-arvot estävät liiallista puristumista moottorituen aikana nousussa, mikä säilyttää tartunnan ja polkemisen tehokkuuden. Anti-rise puolestaan liittyy siihen, kuinka jousitus venyy jarrutuksen aikana. Täysjousitettujen sähköpyörien suunnittelussa vaaditaan tasapainoinen anti-squat- ja anti-rise-geometria, jotta voidaan vastata voimakkaan propulsion erityisvaatimuksiin. Suunnittelijat käyttävät edistyneitä nivelkulmia ja nivelten sijoittelua saavuttaakseen optimaaliset anti-squat-arvot, jotka vaihtelevat tyypillisesti kuudesta kymmeneen prosenttiin riippuen ajotyylistä ja maastosta.
Iskun matka määrittää taka-akselin jousituksen suurimman mahdollisen puristumisetäisyyden, joka nykyaikaisten täysjousittujen vuoristosähköpyörien taka-akselissa on yleensä 120–160 millimetriä. Iskun matkan ja taka-akselin pyörän liikkeen välinen kinemaattinen suhde määräytyy nivelmekanismista, mikä tarkoittaa, että annettu iskun matka muuttuu eri määräksi todellista jousitusta riippuen kehyksen geometriasta. Täysjousitetut sähköpyörät usein sisältävät pidempiä iskun matkoja, jotta ne kestävät akun ja moottorin lisäpainoa ja samalla säilyttävät riittävän korkean maavaran. Nivelmekanismista aiheutuva mekaaninen etu tarkoittaa, että 40 millimetriä iskun puristumista voi muuttua 50 tai 60 millimetriä taka-akselin pyörän liikkeeksi riippuen tietystä kinemaattisesta käyrästä. Tämän suhteen ymmärtäminen auttaa sekä ajajia että insinöörejä ennustamaan, kuinka täysjousitettu vuoristosähköpyörä tuntuu teknisellä maastolla ja onko jousituksen hyödyntäminen optimoitu tarkoitetulle ajotavalle.
Etenevät jousivakiot varmistavat, että jousitus muuttuu kovemmaksi puristettaessa, mikä estää pohjautumisen samalla kun pienet iskut säilyvät tuntevilla. Täysjousitetut sähköpyörät käyttävät yleensä ilmajousta edistävillä tilakammioilla tai kierrejousta etenevillä kierroksilla saavuttaakseen tämän toimintatavan. Liitoksen kinemaattinen eteneminen vaikuttaa jousivakion etenemiseen luoden yhdistetyn vastauskäyrän, joka imee pienet epätasaisuudet tasaisesti mutta vastustaa suuria puristuksia. Sähköisten täysjousitettujen pyörien suunnittelussa on otettava huomioon moottorin vääntömomentin vaihtelu polkukierroksen aikana, mikä aiheuttaa epätasaisia kuormia takajousitukseen. Edistyneet kinemaattiset suunnittelut käyttävät muuttuvia liitosuhdemia, jotka sopeuttavat puristusvastusta luonnollisesti näihin muuttuviin voimiin, mikä johtaa ennustettavampaan käsittelyyn koko polkukierroksen ajan.
Ketjun pituuden muutos viittaa siihen, kuinka etäisyys polkimen ja takahihnan välillä muuttuu, kun jousitus puristuu yhteen. Täysjousituksisessa vuoristosähköpyörässä puristuminen lisää tehollista pyöräväliä, mikä voi aiheuttaa ketjun löystymisen tai lisäjännityksen riippuen nivelmechanismista. Huonosti hallittu ketjun pituuden muutos sähköisissä täysjousituksisissa järjestelmissä voi aiheuttaa ketjun pomppimista, alentaa voiman siirron tehoa ja kiihdyttää kulumaan. Nykyaikaiset täysjousituksiset sähkövuoristopyörät on suunniteltu siten, että tiukat nivelten sijainnit minimoivat ketjun pituuden muutoksen tai kumoavat sen heilurivarren geometrialla. Jotkin edistyneet suunnittelut käyttävät aktiivista ketjunhallintaa tarkkojen kinemaattisten laskelmien avulla, jolloin ketjun jännitys pysyy vakiona riippumatta jousituksen asennosta – mikä on erityisen tärkeää korkean vääntömomentin sähkömoottoreille, jotka vahvistavat voiman siirtojärjestelmään kohdistuvaa rasitusta.
Sähkömoottori tuottaa merkittävää vääntömomenttia takapyörään, yleensä neljäkymmentä–sataneljäkymmentä newtonmetriä moottorityypistä ja tehomerkinnästä riippuen. Tämä lisävääntö vaikuttaa jousitusmekaniikkaan lisäämällä kyykistymisvoimia kiihdytyksen aikana, mikä voi joko puristaa tai venyttää jousitusta riippuen nivelmekanismista. Täysjousitetut sähköpyörät korkealla anti-kyykistymisgeometrialla säilyttävät jäykemmin tuntuvan jousituksen avustetun kiihdytyksen aikana, mikä säilyttää tartunnan ja pyörän kosketuksen maahan. Toisaalta alhaisemman anti-kyykistymisarvon mukaisesti suunnitellut täysjousitetut vuoristosähköpyörät mahdollistavat enemmän joustoa moottorin käynnistyessä, mikä voi parantaa mukavuutta, mutta saattaa heikentää tehokkuutta. Insinöörit tasapainottavat näitä tekijöitä käyttämällä monitasoisia nivelmekanismeja, jotka sopeuttavat jousituksen toimintaa polkimen syötteestä ja moottorin avustustasosta riippuen, luoden näin reagoivia täysjousitettuja sähköpyöräjärjestelmiä, jotka tuntuvat luonnollisilta erilaisissa ajotiloissa.
Oikea jousitusjänteytyksen säätö on perustavaa laatua ollen tärkeää kinemaattisen suorituskyvyn optimoimiseksi kaikissa täysjousituksisissa sähköpyörävuoristopyörissä. Jänteytyksellä tarkoitetaan jousituksen puristumista ajajan painon ja pyörän massan aiheuttamana, ja se asetetaan yleensä koko matkan kahdenkymmenen viiden ja kolmenkymmenen viiden prosentin välille. Sähköisillä täysjousituksisilla pyörillä painavammat ajajat saattavat joutua nostamaan iskunvaimentimen painetta saadakseen sopivan jänteytyksen ja estääkseen liiallisen puristumisen kohtalaisilla iskuilla. Liitoksen suunnittelun kinemaattiset ominaisuudet määrittävät, kuinka herkkä jousitus on painon muutoksille, ja jotkin suunnittelut ovat toisia herkempiä säilyttääkseen jänteytyksen vakautta. Oikein säädetyllä jänteytyksellä varmistetaan, että pyörä toimii optimaalisessa osassa kinemaattista käyräänsä, mikä säilyttää sekä pienien epätasaisuuksien herkkyyden että suurten iskujen vastustuskyvyn. Ajajien tulisi mitata jänteytystä säännöllisesti, erityisesti ilmanpaineen säätämisen tai lisäpainon kiinnittämisen jälkeen.
Täyssuspensiivisen vuoristosähköpyörän kinematiikan ymmärtäminen mahdollistaa ajajien tekniikan sopeuttamisen eri maastotyyppeihin ja ajotyyppien mukaisesti. Jyrkät alamäet hyötyvät täyssuspensiivisistä sähköpyörästä, joiden suspensio on pitkämatkainen ja joiden voimansiirto on edistävä, mikä lisää tukea suspensioitaessa. Tekniset kivikoteloitut alueet vaativat nopeasti reagoivan kinematiikan ja nopeita anti-rise-ominaisuuksia, jotta pyörät pysyvät maassa jarrutettaessa ja suunnanmuutoksissa. Nousualueet vaativat korkeaa anti-squat-geometriaa, joka estää liiallista bobbausta samalla kun säilytetään polkutehokkuus moottorituen alla.
Erilaiset kytkentätyypit, kuten yksinkertainen kiinnityspiste, virtuaalinen kiinnityspiste ja Horst-kytkentä, luovat erilaisia kinemaattisia käyriä, jotka määrittävät, miten jousitus reagoi polkemiseen, iskuihin ja jarrutukseen. Esimerkiksi virtuaalisen kiinnityspisteen suunnittelu tarjoaa erinomaisia anti-squat-ominaisuuksia, mikä tekee siitä ihanteellisen sähköisten täysjousitusten suorituskyvyn kannalta, kun taas yksinkertaiset kiinnityspistekytkentäjärjestelmät tarjoavat yksinkertaisuutta ja luotettavuutta. Tietyn kytkentägeometrian avulla määritellään jousituksen etenemiskäyrä, anti-squat-prosentti ja kokonaisvaikutelma matkan koko alueella. Insinöörit valitsevat kytkentätyypin tarkoitetun käytön ja maaston perusteella, tasapainottaen tehokkuutta sähköisille täysjousituspyörille sekä mukavuutta ja ennustettavuutta.
Jousituksen sammuminen määrittää, missä kineettisen käyrän kohdassa pyörä toimii lepotilassa, mikä vaikuttaa suoraan pienten epätasaisuuksien herkkyyteen ja keskitason matkan tukeutumiseen. Virheellinen sammumisasento saa jousituksen toimimaan sen optimoidun alueen ulkopuolella, mikä johtaa joko liialliseen jäykkyyteen tai liialliseen pehmeään käyttäytymiseen riippuen siitä, onko sammuminen liian vähäinen vai liian suuri. Täysjousittujen sähköpyörien, joissa on raskaampia moottoreita ja akkuja, sammumisen säätö vaatii tarkempaa huomiota kuin perinteisillä maastopyörillä, jotta kineettinen suorituskyky pysyy optimaalisena. Oikein asetettu sammuminen varmistaa yhtenäisen polkutunnon ja ennustettavan käsittelyn erilaisten maaston tyyppejen yli.
Ketjun pituuden muutos, eli tehollisen akselivälin muutos jousituspuristuessa, voi aiheuttaa voimansiirron tehottomuutta, ketjun melua ja kiihtynyttä kulumista, ellei sitä hallita asianmukaisesti. Sähköisillä täysjousitettuilla pyörillä ketjun pituuden muutoksen vaikutukset ovat voimakkaampia, koska tehokkaat moottorit lisäävät voimansiirtoon kohdistuvaa rasitusta ja tekevät jännityseroista huomattavampia. Huono ketjun pituuden muutoksen kompensointi johtaa jousituksen lukkiutumiseen, ketjun pomppimiseen ja ennakoimattomaan ohjaamiseen pyörän puristuessa ja laajentuessa. Nykyaikaiset sähköisten täysjousitettujen maastopyörien suunnittelijat käyttävät tarkkoja kinemaattisia laskelmia ketjun pituuden muutoksen minimoimiseksi heilurivarren kiinnityspisteiden sijoittelun ja liukusysteemin geometrian avulla. Oikea ketjun pituuden muutoksen hallinta sähköisissä täysjousitettuissa järjestelmissä parantaa voimansiirron luotettavuutta, tehostaa tehon siirtoa ja pidentää komponenttien käyttöikää säilyttämällä jatkuvan ketjun jännityksen koko jousituksen liikealueella.
2026/08/03
Korjaa aikavyöhykkeet, kielikuilut ja epäselvät protokollat – lisää nopeutta, vähennä kustannuksia ja laajene luottavaisesti.
2026/08/03
Vältä vastuuta ja tuontikieltoja: Opettele IEC 62619, UN 38.3 ja UL 2271 – sekä miten todentaa todellinen noudattaminen (ei väärennettyjä todistuksia).
2026/08/03
Opettele tarkka ilmapaine, takaisinpyörimis- ja puristussäätö optimaalisen jousitusnäytön saavuttamiseksi. Hanki ammattimaisia asennusvinkkejä jo nyt.
2026/08/03
Tutustu siihen, kuinka jännitteen lasku heikentää suorituskykyä – sekä todennettuihin korjausratkaisuihin, jotka palauttavat herkkyyden, kantaman ja akun keston. Lue nyt.
2026/08/03
Tutustu tiedoilla varmistettuihin protokolliin, älykkääseen infrastruktuuriin ja toiminnallisesti perustuviin korjausratkaisuihin. Optimoi jo nyt.
2026/08/03
Kuinka kuorma vähentää 48 V:n lastapyöräilijöiden kantamaa 15–50 % tai enemmän – todellisten heikkenemiskäyrien, moottorikuorman fysiikan ja laajamittaisten käyttöstrategioiden perusteella.
Kattava takuu, nopea varaosien toimitus, etädiagnostiikka ja paikallisten jälleenmyyjien koulutus


