 EN
ขั้นตอนที่ 1
รับประกันตัวรถครบ 2 ปี
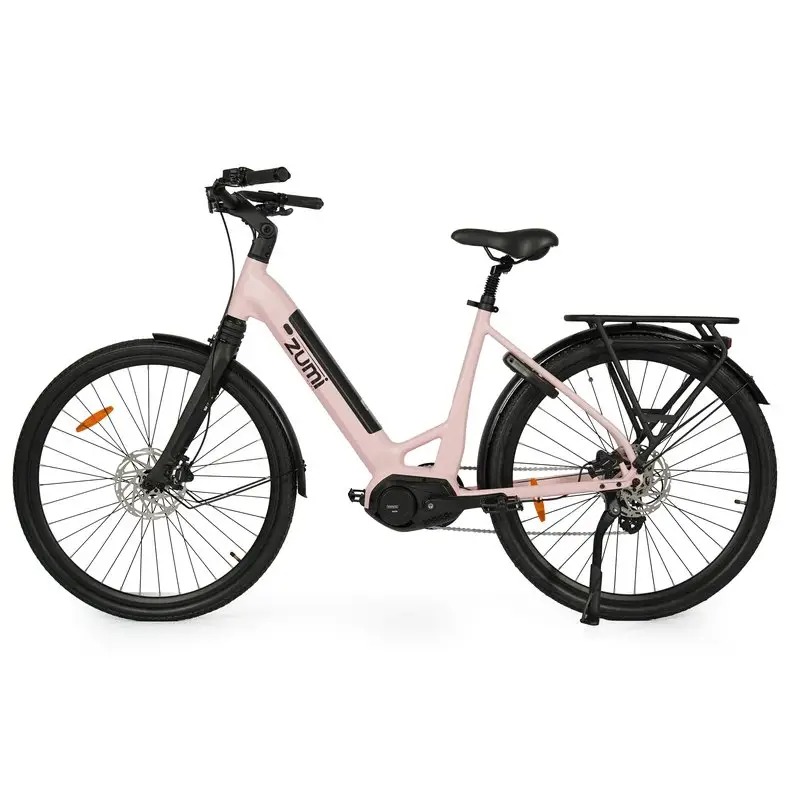
โครงสร้างเฟรม จักรยานไฟฟ้าแบบซัสเพนชันเต็มรูปแบบ มีความสำคัญอย่างยิ่งต่อนักปั่นที่ต้องการสมรรถนะสูงสุด ความสบาย และการควบคุมที่แม่นยำบนเส้นทางที่ท้าทาย หลักการเคลื่อนไหว (Kinematics) หมายถึง รูปทรงเชิงกลศาสตร์และรูปแบบการเคลื่อนที่ของระบบซัสเพนชัน ซึ่งส่งผลโดยตรงต่อการตอบสนองของจักรยานต่อแรงกระแทก การเร่งความเร็ว และการเลี้ยว สำหรับผู้ชื่นชอบจักรยานไฟฟ้า การเข้าใจหลักการเหล่านี้จะช่วยให้เห็นว่าเหตุใดจักรยานไฟฟ้าแบบซัสเพนชันเต็มรูปแบบบางรุ่นจึงสามารถไต่เส้นทางเทคนิคได้อย่างยอดเยี่ยม ในขณะที่บางรุ่นกลับรู้สึกหนักอึ้งหรือไม่มั่นคง การรวมน้ำหนักของมอเตอร์และการจัดวางแบตเตอรี่ในจักรยานไฟฟ้าแบบซัสเพนชันเต็มรูปแบบนั้นเพิ่มความซับซ้อนให้กับการออกแบบมากกว่าจักรยานภูเขาแบบดั้งเดิม ทำให้ความเข้าใจในหลักการเคลื่อนไหวมีคุณค่าอย่างยิ่งต่อนักปั่นยุคใหม่
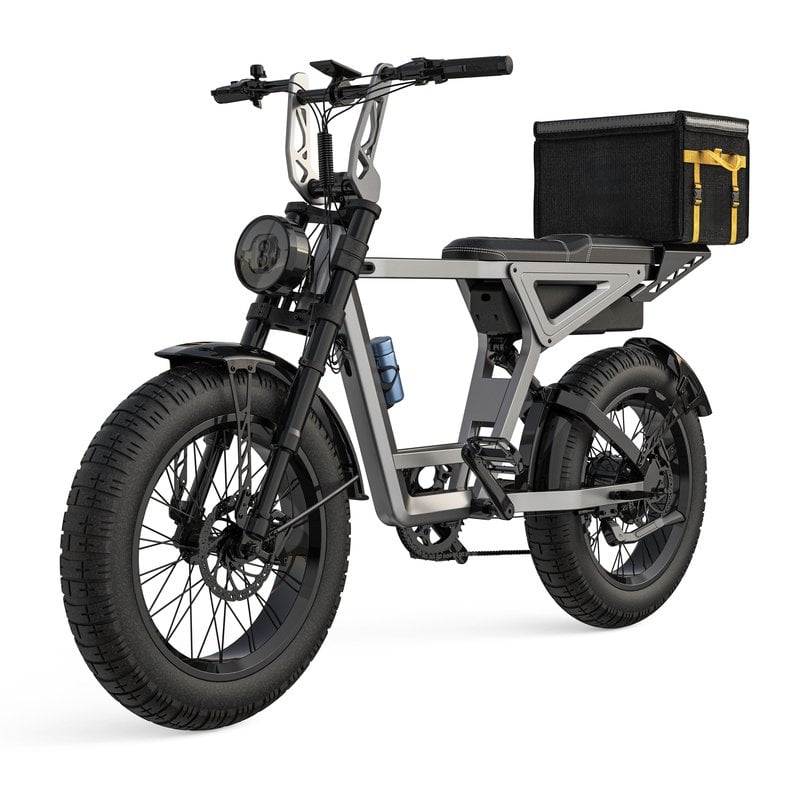
พฤติกรรมเชิงจลศาสตร์ของจักรยานไฟฟ้าแบบเฟืองเต็มรูปแบบกำหนดวิธีที่ระบบกันสะเทือนด้านหลังจะยุบตัวและขยายตัวขณะปั่น ขณะเบรก และขณะดูดซับแรงกระแทก ต่างจากจักรยานแบบแข็งหรือแบบฮาร์ดเทล ระบบกันสะเทือนแบบเต็มรูปแบบมีโช้คอัพทั้งด้านหน้าและด้านหลังที่ทำงานร่วมกันเพื่อควบคุมการถ่ายโอนพลังงานและรักษาการสัมผัสของยางกับพื้นผิวที่ขรุขระ จักรยานไฟฟ้าแบบเฟืองเต็มรูปแบบจำเป็นต้องคำนึงถึงแรงบิดเพิ่มเติมจากมอเตอร์ ซึ่งอาจส่งผลอย่างมากต่อคุณสมบัติแอนตี้สควอตของล้อหลังและพลวัตของแรงตึงโซ่
สามเหลี่ยมด้านหลังของจักรยานยนต์ไฟฟ้าแบบเฟืองเต็มรูปแบบประกอบด้วยส่วนเชื่อมโซ่ ส่วนเชื่อมที่นั่ง และแขนแกว่ง ซึ่งทั้งหมดเชื่อมต่อกันผ่านจุดหมุนที่วางตำแหน่งอย่างแม่นยำ จุดหมุนเหล่านี้สร้างเส้นทางการเคลื่อนที่เชิงกลที่กำหนดลักษณะการเคลื่อนที่ของระบบกันสะเทือนเมื่อเปรียบเทียบกับโครงรถ ประเภทของการเชื่อมต่อที่พบบ่อยที่สุด ได้แก่ การหมุนแบบจุดเดียว จุดหมุนเสมือน (VPP) การเชื่อมแบบฮอร์สต์ และการออกแบบแบบลอยตัว ซึ่งแต่ละแบบให้ลักษณะเชิงกลที่แตกต่างกัน
แอนตี้-สควอต (anti-squat) คือพารามิเตอร์เชิงจลศาสตร์ที่สำคัญยิ่ง ซึ่งกำหนดว่าระบบกันสะเทือนจะยุบตัวมากน้อยเพียงใดขณะเร่งความเร็วหรือปั่นจักรยาน สำหรับแพลตฟอร์มจักรยานเสือภูเขาไฟฟ้าแบบเฟูลซัสเพนชัน (full suspension ebike mountain bike) ค่าแอนตี้-สควอตที่สูงจะช่วยป้องกันไม่ให้ระบบกันสะเทือนยุบตัวมากเกินไปขณะปีนขึ้นเนินด้วยพลังเสริมจากมอเตอร์ จึงรักษาแรงยึดเกาะและประสิทธิภาพการปั่นไว้ได้ แอนตี้-ไรส์ (anti-rise) นั้นกลับกัน หมายถึงพฤติกรรมของระบบกันสะเทือนเมื่อยืดออกขณะเบรก จักรยานไฟฟ้าแบบเฟูลซัสเพนชันจึงจำเป็นต้องมีเรขาคณิตของแอนตี้-สควอตและแอนตี้-ไรส์ที่สมดุล เพื่อรองรับความต้องการเฉพาะตัวของการขับเคลื่อนด้วยพลังงาน ผู้ออกแบบใช้มุมของลิงค์ขั้นสูงและการจัดวางตำแหน่งจุดหมุนอย่างแม่นยำ เพื่อให้ได้ค่าแอนตี้-สควอตที่เหมาะสมที่สุด โดยมักอยู่ในช่วงร้อยละหกสิบถึงร้อยละเก้าสิบ ขึ้นอยู่กับสไตล์การขี่และลักษณะของพื้นผิวทาง
ระยะการเคลื่อนที่ของโช้ค (Shock travel) หมายถึง ระยะทางสูงสุดที่ระบบกันสะเทือนด้านหลังสามารถยุบตัวได้ โดยทั่วไปจะอยู่ระหว่างหนึ่งร้อยยี่สิบถึงหนึ่งร้อยหกสิบมิลลิเมตร สำหรับจักรยานยนต์ภูเขาไฟฟ้าแบบเฟืองครบชุด (full suspension mountain ebikes) รุ่นใหม่ๆ ความสัมพันธ์เชิงจลศาสตร์ (kinematic ratio) ระหว่างระยะการเคลื่อนที่ของโช้คกับระยะการเคลื่อนที่ของล้อหลัง ขึ้นอยู่กับการออกแบบโครงสร้างตัวเชื่อม (linkage design) กล่าวคือ ระยะการยุบตัวของโช้คที่กำหนดไว้หนึ่งค่า จะให้ผลเป็นระยะการเคลื่อนที่จริงของระบบกันสะเทือนที่แตกต่างกัน ขึ้นอยู่กับเรขาคณิตของโครงรถ จักรยานไฟฟ้าแบบเฟืองครบชุดมักใช้โช้คที่มีระยะยุบตัวยาวกว่า เพื่อรับน้ำหนักเพิ่มเติมจากแบตเตอรี่และมอเตอร์ ขณะยังคงรักษาระยะห่างจากพื้นดิน (ground clearance) ให้เพียงพอ ข้อได้เปรียบเชิงกลที่เกิดจากการออกแบบตัวเชื่อมทำให้การยุบตัวของโช้คสี่สิบมิลลิเมตร อาจส่งผลให้ล้อหลังเคลื่อนที่จริงห้าสิบหรือหกสิบมิลลิเมตร ขึ้นอยู่กับเส้นโค้งจลศาสตร์ (kinematic curve) เฉพาะของแต่ละรุ่น การเข้าใจความสัมพันธ์นี้ช่วยให้ผู้ขี่และวิศวกรคาดการณ์ได้ว่า จักรยานยนต์ภูเขาไฟฟ้าแบบเฟืองครบชุดจะให้ความรู้สึกอย่างไรเมื่อขี่บนพื้นผิวขรุขระซับซ้อน และระบบกันสะเทือนนั้นถูกใช้งานอย่างเหมาะสมกับสภาพการขี่ที่ตั้งใจไว้หรือไม่
อัตราความแข็งของสปริงแบบค่อยเป็นค่อยไปทำให้ระบบกันสะเทือนมีความแข็งเพิ่มขึ้นเรื่อย ๆ ขณะที่ถูกบีบอัด ซึ่งช่วยป้องกันไม่ให้เกิดการบีบอัดสุดขีด (bottom-out) แต่ยังคงไวต่อแรงกระแทกเล็กน้อยได้ดี จักรยานไฟฟ้าแบบกันสะเทือนเต็มรูปแบบมักใช้สปริงลมที่มีห้องปรับปริมาตรแบบค่อยเป็นค่อยไป หรือสปริงคอยล์ที่มีลักษณะค่อยเป็นค่อยไปเพื่อให้ได้พฤติกรรมเช่นนี้ ลักษณะการเคลื่อนที่ของกลไกเชื่อมต่อ (kinematic progression) จะทำงานร่วมกับการเปลี่ยนแปลงอัตราความแข็งของสปริง เพื่อสร้างเส้นโค้งตอบสนองรวมที่สามารถดูดซับแรงกระแทกเล็กน้อยได้อย่างนุ่มนวล ในขณะเดียวกันก็ต้านทานการบีบอัดขนาดใหญ่ได้อย่างมีประสิทธิภาพ การออกแบบระบบกันสะเทือนแบบเต็มรูปแบบสำหรับจักรยานไฟฟ้าจำเป็นต้องพิจารณาแรงบิดจากมอเตอร์ที่เปลี่ยนแปลงไปตามจังหวะการปั่น ซึ่งก่อให้เกิดภาระที่ไม่สม่ำเสมอต่อระบบกันสะเทือนด้านหลัง ดังนั้นการออกแบบลักษณะการเคลื่อนที่ขั้นสูงจึงใช้อัตราส่วนของกลไกเชื่อมต่อที่แปรผันได้ โดยสามารถปรับระดับความต้านทานการบีบอัดให้สอดคล้องกับแรงที่เปลี่ยนแปลงเหล่านี้โดยธรรมชาติ ส่งผลให้การควบคุมรถมีความคาดการณ์ได้มากขึ้นตลอดทั้งจังหวะการปั่น
การเปลี่ยนแปลงความยาวโซ่ หมายถึง การที่ระยะห่างระหว่างชุดขับเคลื่อน (crankset) กับแกนล้อหลัง (rear hub) เปลี่ยนไปขณะที่ระบบกันสะเทือนทำงาน โดยในจักรยานยนต์ภูเขาไฟฟ้าแบบมีระบบกันสะเทือนทั้งหน้าและหลัง (full suspension mountain ebike) เมื่อระบบกันสะเทือนยุบตัวลง ความยาวฐานล้อที่ใช้งานจริง (effective wheelbase) จะเพิ่มขึ้น ซึ่งอาจทำให้โซ่หย่อนหรือเกิดแรงตึงเพิ่มขึ้น ขึ้นอยู่กับการออกแบบของกลไกเชื่อมต่อ (linkage design) หากการควบคุมการเปลี่ยนแปลงความยาวโซ่ไม่ดีพอในระบบกันสะเทือนแบบไฟฟ้าเต็มรูปแบบ อาจส่งผลให้โซ่กระเด้ง (chain bounce) ประสิทธิภาพของระบบขับเคลื่อนลดลง และชิ้นส่วนสึกหรอเร็วกว่าปกติ ผู้ออกแบบจักรยานยนต์ภูเขาไฟฟ้าแบบมีระบบกันสะเทือนทั้งหน้าและหลังสมัยใหม่จึงใช้ตำแหน่งจุดหมุน (pivot point) ที่คำนวณมาอย่างแม่นยำ เพื่อลดการเปลี่ยนแปลงความยาวโซ่ให้น้อยที่สุด หรือชดเชยผลกระทบนี้ผ่านรูปทรงเรขาคณิตของแขนแกว่ง (swingarm geometry) นอกจากนี้ บางแบบที่ล้ำสมัยยังใช้ระบบจัดการโซ่อย่างแข้งขัน (active chain management) ผ่านการคำนวณเชิงจลศาสตร์ (kinematic calculation) ที่แม่นยำ เพื่อรักษาแรงตึงของโซ่ให้คงที่ไม่ว่าระบบกันสะเทือนจะอยู่ในตำแหน่งใดก็ตาม ซึ่งเป็นสิ่งสำคัญยิ่งสำหรับมอเตอร์ไฟฟ้าที่ให้แรงบิดสูง เพราะจะยิ่งเพิ่มความเครียดต่อระบบขับเคลื่อน
มอเตอร์ไฟฟ้าส่งแรงบิดที่มีนัยสำคัญไปยังล้อหลัง โดยทั่วไปอยู่ในช่วงสี่สิบถึงหนึ่งร้อยสี่สิบ นิวตัน-เมตร ขึ้นอยู่กับชนิดของมอเตอร์และระดับกำลัง แรงบิดเพิ่มเติมนี้ส่งผลต่อจลนศาสตร์ของระบบกันสะเทือนโดยเพิ่มแรงกดลงด้านหลัง (squat forces) ขณะเร่งความเร็ว ซึ่งอาจทำให้ระบบกันสะเทือนยุบตัวหรือยืดออก ขึ้นอยู่กับการออกแบบชุดข้อต่อ จักรยานไฟฟ้าแบบเฟูลซัสเพนชันที่มีค่าต้านการยุบตัว (anti-squat) สูง จะรักษาความแข็งแกร่งของระบบกันสะเทือนไว้ระหว่างการเร่งด้วยพลังเสริม ช่วยรักษาแรงยึดเกาะและการสัมผัสของล้อกับพื้นผิวได้ดี ในทางกลับกัน จักรยานไฟฟ้าเสือภูเขาแบบเฟูลซัสเพนชันที่ออกแบบให้มีค่าต้านการยุบตัวต่ำกว่า จะยอมให้ระบบกันสะเทือนตอบสนองได้มากขึ้นขณะมอเตอร์ทำงาน ซึ่งอาจเพิ่มความสบายแต่ลดประสิทธิภาพลง วิศวกรจึงปรับสมดุลปัจจัยเหล่านี้ด้วยการออกแบบชุดข้อต่อที่ซับซ้อน ซึ่งสามารถปรับพฤติกรรมของระบบกันสะเทือนตามแรงเหยียบแป้นและระดับการช่วยขับเคลื่อนจากมอเตอร์ เพื่อสร้างระบบที่ตอบสนองรวดเร็ว มีความเป็นธรรมชาติ และใช้งานได้ดีในทุกสภาพการขับขี่
การตั้งค่าซาก (sag) ของระบบกันสะเทือนอย่างถูกต้องเป็นสิ่งพื้นฐานสำคัญในการเพิ่มประสิทธิภาพของการทำงานเชิงจลศาสตร์ (kinematic performance) บนจักรยานยนต์ภูเขาไฟฟ้าแบบมีระบบกันสะเทือนทั้งหน้าและหลัง (full suspension ebike mountain bike) ซากหมายถึงปริมาณการยุบตัวของระบบกันสะเทือนที่เกิดจากน้ำหนักผู้ขับขี่และมวลของตัวจักรยาน โดยทั่วไปจะตั้งไว้ระหว่างร้อยละยี่สิบห้าถึงร้อยละสามสิบห้าของระยะการยุบตัวทั้งหมด สำหรับจักรยานยนต์ไฟฟ้าแบบมีระบบกันสะเทือนทั้งหน้าและหลัง ผู้ขับขี่ที่มีน้ำหนักมากอาจจำเป็นต้องเพิ่มแรงดันในโช้คอัพขึ้นเพื่อให้ได้ค่าซากที่เหมาะสม และป้องกันไม่ให้ระบบยุบตัวมากเกินไปเมื่อเจอกับแรงกระแทกปานกลาง ลักษณะเชิงจลศาสตร์ของโครงสร้างข้อต่อ (linkage design) จะกำหนดระดับความไวของระบบกันสะเทือนต่อการเปลี่ยนแปลงของน้ำหนัก ซึ่งบางแบบมีความสม่ำเสมอของค่าซากมากกว่าแบบอื่น การตั้งค่าซากของระบบกันสะเทือนให้ถูกต้องจะช่วยให้จักรยานทำงานอยู่ในส่วนที่เหมาะสมที่สุดของเส้นโค้งเชิงจลศาสตร์ (kinematic curve) ซึ่งรักษาทั้งความไวต่อแรงกระแทกเล็กน้อยและความสามารถในการรองรับแรงกระแทกขนาดใหญ่ไว้พร้อมกัน ผู้ขับขี่ควรวัดค่าซากเป็นประจำ โดยเฉพาะหลังจากปรับแรงดันอากาศหรือเพิ่มน้ำหนักใดๆ ลงบนโครงรถ
การเข้าใจกลศาสตร์ของจักรยานไฟฟ้าเสือภูเขาแบบเฟืองคู่ช่วยให้ผู้ขับขี่ปรับเทคนิคการขับขี่ให้เหมาะสมกับสภาพพื้นผิวและสไตล์การขับขี่ที่แตกต่างกัน สำหรับการลงเขาชัน จักรยานไฟฟ้าแบบเฟืองคู่ที่มีระยะการยุบตัวมากและเส้นโค้งแรงดันแบบค่อยเป็นค่อยไปจะให้การรองรับที่ดีขึ้นเมื่อระบบเฟืองยุบตัวอย่างเต็มที่ ส่วนบริเวณลานหินที่ซับซ้อนต้องอาศัยกลศาสตร์ที่ตอบสนองไว โดยมีคุณสมบัติต้านการยกตัว (anti-rise) อย่างรวดเร็ว เพื่อรักษาการสัมผัสของล้อกับพื้นผิวขณะเบรกหรือเปลี่ยนทิศทาง ส่วนช่วงที่ปีนเขาจำเป็นต้องใช้เรขาคณิตที่มีคุณสมบัติต้านการสั่น (anti-squat) สูง เพื่อป้องกันการสั่นสะเทือนเกินไปขณะปั่น และรักษาประสิทธิภาพการปั่นแม้ภายใต้การช่วยขับจากมอเตอร์
ประเภทของระบบเชื่อมต่อที่แตกต่างกัน เช่น แบบเพลนเดียว (single-pivot) แบบจุดหมุนเสมือน (virtual pivot point) และแบบโฮร์สต์ (Horst links) สร้างเส้นโค้งเชิงจลศาสตร์ที่ไม่เหมือนกัน ซึ่งกำหนดวิธีที่ระบบกันสะเทือนตอบสนองต่อการปั่น การกระแทก และการเบรก ตัวอย่างเช่น ระบบจุดหมุนเสมือนให้คุณสมบัติแอนตี้-สควอต (anti-squat) ที่ยอดเยี่ยม เหมาะสำหรับจักรยานไฟฟ้าแบบเฟูลซัสเพนชัน (full suspension electric bikes) ขณะที่ระบบเพลนเดียวให้ความเรียบง่ายและความน่าเชื่อถือ รูปทรงเรขาคณิตเฉพาะของระบบเชื่อมต่อนั้นกำหนดเส้นโค้งความคืบหน้า (progression curve) ของระบบกันสะเทือน เปอร์เซ็นต์แอนตี้-สควอต และความรู้สึกโดยรวมตลอดช่วงการเคลื่อนที่ของระบบกันสะเทือน วิศวกรจะเลือกประเภทของระบบเชื่อมต่อตามวัตถุประสงค์การใช้งานและลักษณะภูมิประเทศ โดยคำนึงถึงประสิทธิภาพของจักรยานไฟฟ้าแบบเฟูลซัสเพนชันควบคู่ไปกับความสบายและความคาดการณ์ได้
การยุบตัวของระบบกันสะเทือน (sag) กำหนดตำแหน่งที่ระบบทำงานบนเส้นโค้งเชิงจลศาสตร์ขณะหยุดนิ่ง ซึ่งส่งผลโดยตรงต่อความไวต่อแรงกระแทกเล็กน้อย และการรองรับช่วงกลางของการทำงาน หากการยุบตัวไม่อยู่ในตำแหน่งที่ถูกต้อง ระบบกันสะเทือนจะทำงานนอกช่วงที่ออกแบบให้เหมาะสม ส่งผลให้เกิดความแข็งเกินไปหรืออ่อนเกินไป ขึ้นอยู่กับว่าค่า sag ต่ำหรือสูงเกินไปตามลำดับ จักรยานไฟฟ้าแบบเฟืองครบชุดที่มีมอเตอร์และแบตเตอรี่หนักกว่าจำเป็นต้องปรับค่า sag อย่างระมัดระวังมากกว่าจักรยานเสือภูเขาแบบดั้งเดิม เพื่อรักษาประสิทธิภาพเชิงจลศาสตร์ให้ดีที่สุด การตั้งค่า sag อย่างถูกต้องจะทำให้รู้สึกในการปั่นสม่ำเสมอ และควบคุมทิศทางได้แม่นยำในทุกสภาพพื้นผิว
การเปลี่ยนแปลงของระยะฐานล้อที่มีประสิทธิภาพเมื่อระบบกันสะเทือนยุบตัว ซึ่งเรียกว่า แชนกรอว์ธ (chain growth) อาจทำให้เกิดประสิทธิภาพการส่งกำลังลดลง เสียงรบกวนจากโซ่ และการสึกหรอที่เร่งขึ้น หากไม่จัดการอย่างเหมาะสม จักรยานไฟฟ้าแบบเฟูลซัสเพนชันจะได้รับผลกระทบจากแชนกรอว์ธอย่างชัดเจนยิ่งขึ้น เนื่องจากมอเตอร์ที่ทรงพลังเพิ่มแรงกดดันต่อระบบส่งกำลัง และทำให้ความไม่สม่ำเสมอของแรงตึงโซ่เด่นชัดขึ้น การชดเชยแชนกรอว์ธที่ไม่ดีส่งผลให้ระบบกันสะเทือนติดขัด โซ่กระดอน และการควบคุมรถไม่แน่นอนขณะที่ระบบกันสะเทือนยุบตัวและขยายตัว ผู้ออกแบบจักรยานภูเขาไฟฟ้าแบบเฟูลซัสเพนชันรุ่นใหม่ใช้การคำนวณเชิงจลศาสตร์อย่างแม่นยำเพื่อลดผลกระทบของแชนกรอว์ธผ่านการจัดวางตำแหน่งจุดหมุนของสวิงอาร์มและรูปทรงเรขาคณิตของลิงค์เกจ การจัดการแชนกรอว์ธอย่างเหมาะสมในระบบเฟูลซัสเพนชันไฟฟ้าช่วยยกระดับความน่าเชื่อถือของระบบส่งกำลัง ปรับปรุงประสิทธิภาพการถ่ายโอนกำลัง และยืดอายุการใช้งานของชิ้นส่วน โดยรักษาแรงตึงโซ่ให้สม่ำเสมอตลอดช่วงการเคลื่อนที่ของระบบกันสะเทือน
2026/08/03
จัดการโซนเวลาที่ต่างกัน ช่องว่างด้านภาษา และขั้นตอนที่ไม่ชัดเจน—เพิ่มความเร็ว ลดต้นทุน และขยายธุรกิจได้อย่างมั่นใจ
2026/08/03
หลีกเลี่ยงความรับผิดทางกฎหมายและการห้ามนำเข้า: เรียนรู้มาตรฐาน IEC 62619, UN 38.3 และ UL 2271—พร้อมวิธีตรวจสอบการปฏิบัติตามจริง (ไม่ใช่ของปลอม)
2026/08/03
เรียนรู้การตั้งค่าความดันอากาศอย่างแม่นยำ การปรับค่ารีบาวด์และคอมเพรสชัน เพื่อประสิทธิภาพระบบกันสะเทือนสูงสุด พร้อมเคล็ดลับการตั้งค่าระดับมืออาชีพ
2026/08/03
ค้นพบว่าแรงดันตกส่งผลเสียต่อประสิทธิภาพอย่างไร—พร้อมวิธีแก้ไขที่พิสูจน์แล้วเพื่อคืนค่าความไว ระยะการขับขี่ และอายุการใช้งานแบตเตอรี่ อ่านตอนนี้เลย
2026/08/03
ค้นพบแนวทางปฏิบัติที่อิงข้อมูลจริง โครงสร้างพื้นฐานอัจฉริยะ และวิธีปรับปรุงการดำเนินงาน เพื่อเพิ่มประสิทธิภาพทันที
2026/08/03
น้ำหนักบรรทุกทำให้ระยะทางการใช้งานของจักรยานไฟฟ้าสำหรับขนส่งสินค้าแบบ 48 โวลต์ลดลง 15–50% ขึ้นไป — โดยมีหลักฐานจากเส้นโค้งการลดประสิทธิภาพจริงในสนาม หลักการโหลดมอเตอร์ และกลยุทธ์เพื่อเพิ่มประสิทธิภาพสำหรับกองยานพาหนะ
การรับประกันแบบครอบคลุม การจัดส่งอะไหล่ที่รวดเร็ว การวินิจฉัยระยะไกล และการฝึกอบรมผู้จำหน่ายในพื้นที่


