 EN
Samm 1
Täispõhjaline sõidukite garantii 2 aastaks
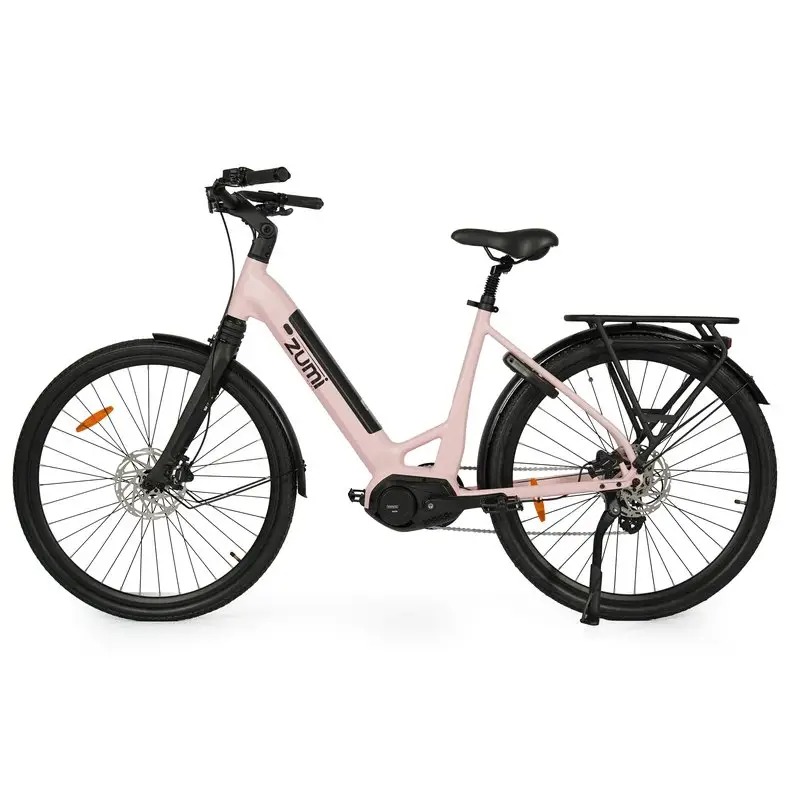
Raam on oluline sõitjatele, kes otsivad optimaalset jõudlust, mugavust ja juhitavust nõudlikul maastikul. Kineemaatika viitab suspensioonisüsteemi mehaanilisele geomeetriale ja liikumismustritele, mis mõjutavad otseselt seda, kuidas ratas reageerib põrgetele, kiirendab ja pöörab. Elektrirattasõitjate jaoks aitab nende põhimõtete mõistmine selgitada, miks teatud täissuspensiooniga mägi-elektrirattad suudavad eriti hästi toime tõsiste rajaosadega, samas kui teised tunduvad aeglaselt või ebastabiilselt. Elektriliste täissuspensioonide disainis lisab mootori kaalaga ja aku paigutusega seotud tegurid keerukust, mida traditsioonilised mägirattad ei tunne, mistõttu on kineemaatika mõistmine tänapäevastele sõitjatele eriti väärtuslik. täissuspensiooniga elektriratas raam on oluline sõitjatele, kes otsivad optimaalset jõudlust, mugavust ja juhitavust nõudlikul maastikul. Kineemaatika viitab suspensioonisüsteemi mehaanilisele geomeetriale ja liikumismustritele, mis mõjutavad otseselt seda, kuidas ratas reageerib põrgetele, kiirendab ja pöörab. Elektrirattasõitjate jaoks aitab nende põhimõtete mõistmine selgitada, miks teatud täissuspensiooniga mägi-elektrirattad suudavad eriti hästi toime tõsiste rajaosadega, samas kui teised tunduvad aeglaselt või ebastabiilselt. Elektriliste täissuspensioonide disainis lisab mootori kaalaga ja aku paigutusega seotud tegurid keerukust, mida traditsioonilised mägirattad ei tunne, mistõttu on kineemaatika mõistmine tänapäevastele sõitjatele eriti väärtuslik.
Täispõhjaga elektrirattaga mägiratta kinemaatilised omadused määravad, kuidas tagasuspensioon kokku tõmbub ja laieneb jalgrattapedaalimise, pidurdamise ja löögiabsorbeerimise ajal. Erinevalt jäigast või hardtail-konstruktsioonist on täispõhjaga süsteemidel nii ees- kui ka tagasuspensiooni summutid, mis töötavad koos energiakandmise reguleerimiseks ja rehvide pideva kontakti säilitamiseks ebakorrapäraste pindadega. Elektriliste täispõhjaga rattade puhul tuleb arvesse võtta lisamotooritorki, mis võib oluliselt mõjutada tagaratta vastassquati omadusi ja keti pinget dünaamikat.
Täissuspensiooniga mägirattas asuv tagumine kolmnurk koosneb kettagaartest, istmepuust ja liikuvast käigukäest, mis on kõik ühendatud täpselt paigutatud pöördepunktide kaudu. Need pöördepunktid loovad kinemaatilise teekonna, mis määrab, kuidas suspensioon liigub raami suhtes. Kõige levinumad liitumistüübid on ühepöördepunktiga, virtuaalse pöördepunktiga (VPP), Horsti ühendus ja ujuvliitumine, millel igal on oma eriline kinemaatiline iseloom.
Antisquat on oluline kinemaatiline parameeter, mis määrab, kui palju vedrustus kokku surub kiirendamise ja jalutamise ajal. Täisvedrustusega elektriautomaatide mägirattaplatsvormides takistavad kõrged antisquat-väärtused liialt suurt kokkusurumist mootoritugevdatud tõusul, säilitades põhja hõõrdejõu ja jalutamise tõhususe. Antisuurus seonduvad vastupidi vedrustuse laienemisega pidurdamisel. Täisvedrustusega elektrirattad nõuavad tasakaalustatud antisquat- ja antisuurusgeomeetriat, et taluda võimsa jõuallika erilisi nõudeid. Disainerid kasutavad optimaalsete antisquat-väärtuste saavutamiseks täpseid lingi nurki ja pöördepunktide paigutust, tavaliselt vahemikus kuuskümmend kuni üheksakümmend protsenti sõltuvalt sõidustiilist ja maastikust.
Sokli liikumise ulatus määrab tagasuspensiooni maksimaalse kokkusurumise kauguse, mis tänapäevastes täissuspensiooniga mägirattaidel on tavaliselt 120 kuni 160 millimeetrit. Kinemaatiline suhe sokli liikumise ja tagaratta liikumise vahel sõltub ühendusmehhanismi konstruktsioonist, mistõttu teatud sokli käigu puhul tekib erinev hulk tegelikku suspensiooniliikumist sõltuvalt raami geomeetriast. Täissuspensiooniga elektrorattad on sageli varustatud pikemate soklitega, et kohanduda akut ja mootorit sisaldava lisakaalu ja samas säilitada piisav maapinnast kaugus. Ühendusmehhanismi konstruktsioonist tulenev mehaaniline eelis tähendab, et 40-millimeetrine sokli kokkusurumine võib tekitada 50 või 60 millimeetrit tagaratta liikumist, sõltuvalt konkreetsest kinemaatilisest kõverast. Selle seose mõistmine aitab sõitjatel ja inseneridel prognoosida, kuidas täissuspensiooniga elektrorattaga mägiratas tunneb tehnilisel maastikul ning kas suspensiooni kasutamine on optimeeritud ettenähtud sõidutingimustele.
Progressiivsed pruuli jäikused tagavad, et vedrustus muutub pigistumisel järjest jäigemaks, vältides põhja kokkupuudet samas, kui säilitatakse tundlikkus väikestele mõjudele. Täisvedrustusega elektrirattad kasutavad selle käitumise saavutamiseks tavaliselt õhupruule progresseeruvate ruumidega või spiraalpruule progresseeruvate spiraalidega. Liikumiskinemaatika progresseerumine seoses liidese süsteemiga koos pruuli jäikuse progresseerumisega loob ühise reageerimiskõvera, mis neelab väikesed kõrgendused sujuvalt, samas kui suuri pigistusi takistatakse. Elektriliste täisvedrustusega konstruktsioonide puhul tuleb arvestada muutuvat mootoritorki jalgrattapedaali pöörlemistsüklis, mis teeb tagavedrustusele ebakorrapäraseid koormusi. Edasijõudnud kinemaatilised konstruktsioonid kasutavad muutuvaid liidese suhteid, mis kohandavad pigistumisresistentsust loomuliselt nende muutuvate jõududega, tagades seega ennustatavama käitumise kogu jalgrattapedaali pöörlemistsükli vältel.
Kettakasv kujutab endast seda, kuidas muutub kaugust kruvivõllast ja tagumisest teljest, kui vedrustus kokku surutakse. Täisvedrustusega mägirattas, millel on elektrimootor, suureneb kokkusurumisel efektiivne teljevahe, mis võib põhjustada ketta löömise või lisapinge tekkimise, sõltuvalt ühendusliikumise kujundusest. Halvasti haldatud kettakasv elektrilistes täisvedrustusega süsteemides võib põhjustada ketta löömist, edastussüsteemi tõhususe vähenemist ja liialdatud kuluvust. Kaasaegsed täisvedrustusega elektriliste mägirataste disainerid kasutavad kettakasvu vähendamiseks või kompenseerimiseks spetsiaalselt valitud pöördepunkte ning kõnnuplaadi geomeetriat. Mõned täiustatud kujundused kasutavad aktiivset kettahaldust täpselt arvutatud kinemaatika abil, et säilitada ketta pingutus konstantsena sõltumata vedrustuse asendist – see on eriti oluline kõrgpingeliste elektrimootorite puhul, mis suurendavad edastussüsteemi koormust.
Elektrimootor teeb olulise pöördemomendi tagatiirele, mis tavaliselt jääb sõltuvalt mootori tüübist ja võimsusklassist 40 kuni 140 njuutonmeetrini. See lisapöördemoment mõjutab vedrustuse kinemaatikat, suurendades kiirendamisel nihkejõude, mis võivad vedrustust kas kokku suruda või venitada sõltuvalt ühendusmehhanismi konstruktsioonist. Täisvedrustusega elektrirattad kõrgema vastasquati geomeetriaga säilitavad abikiirendamisel jäigama vedrustustunde, säilitades põhja sidumise ja ratta kontakti maaga. Vastupidi, madalama vastasquati väärtusega täisvedrustusega mägirattad lubavad mootori aktiveerumisel suuremat paindlikkust, mis võib parandada mugavust, kuid võib kaasa tuua efektiivsuse vähenemise. Insenerid tasakaalustavad neid tegureid keerukate ühendusmehhanismide abil, mis kohandavad vedrustuse käitumist jalgrattapedaali sisendi ja mootori abi taseme põhjal, luues reageerivaid täisvedrustusega elektrisüsteeme, mis tunduvad loomulikud erinevates sõidutingimustes.
Õige vedrustuse saggumise seadistamine on oluline kinemaatilise jõudluse optimeerimiseks igal täisvedrustuselisel elektrirattaga mägirattal. Saggumine viitab vedrustuse kokkusurumisele, mille põhjustab sõitja kaal ja rattas mass, tavaliselt 25–35 protsenti kogu liikumisvahemikust. Elektriliste täisvedrustuslike rattade puhul võivad raskemad sõitjad peada õhurõhku suurendama, et saavutada sobiv saggumine ja vältida liialt suurt kokkusurumist keskmiste löökude korral. Ühendusmehhanismi disaini kinemaatilised omadused määravad, kui tundlik vedrustus on kaalumuutustele – mõned disainid näitavad suuremat saggumise stabiilsust kui teised. Õigesti seadistatud saggumine tagab, et ratas töötab oma kinemaatilise kõvera optimaalses osas, säilitades nii väikeste takistuste tundlikkuse kui ka suurte löökude vastupanu. Sõitjad peaksid saggumist regulaarselt mõõtma, eriti pärast õhurõhu kohandamist või lisaraskuste paigaldamist raami külge.
Täispõhjaga mägiratturite (ebike) kinemaatika parem mõistmine võimaldab sõitjatel kohandada oma tehnikat erinevatele maastikutüüpidele ja sõidustiilidele. Tugevalt allapoole kalduvad laskumised eeldavad täispõhjaga elektrirattaid pikema liikumisulatuse ja progresiivsete tõstetegurite kõveratega, mis suurendavad toetust, kui vedrustus kokku surub. Tehniliselt keerukates kiviparkides on vajalikud kiire reageerimisvõimega kinemaatilised omadused koos kiire anti-rise’iga, et säilitada rataste kontakt pinnaga pidurdamise ja suunamuutuste ajal. Tõusude läbimisel on oluline kõrge anti-squat’i geomeetria, mis takistab liialt suurt bob’i efekti ning säilitab jalgrattasõidu tõhususe ka mootoritugevusega sõites.
Erinevad ühendustüübid – näiteks ühe telje, virtuaalse pöördepunkti ja Horsti ühendused – loovad erinevaid kinemaatilisi kõveraid, mis määravad sõiduki vedrustuse reageerimise jalgrattapedaalimisele, kokkupõrgetele ja pidurdusele. Näiteks pakuvad virtuaalse pöördepunkti konstruktsioonid väga head vastasquati omadusi, mis on ideaalsed täisvedrustusega elektrirataste sujumise ja jõudluse jaoks, samas kui ühe telje süsteemid pakuvad lihtsust ja usaldusväärsust. Täpselt kindlaksmääratud ühendusgeomeetria määrab vedrustuse progressioonikõvera, vastasquati protsendi ja tervikliku tunnetuse kogu liikumisulatuses. Insenerid valivad ühendustüübi vastavalt eeldatavale kasutusviisile ja maastikule, tasakaalustades täisvedrustusega elektrirataste efektiivsust koos mugavuse ja ennustatavusega.
Sõrmede langus määrab, kus liikumiskõveras jalgratas paikneb puhkeasendis, mis mõjutab otseselt väikeste takistuste tundlikkust ja keskmise liikumisvahemaa toetust. Vigane languse seadistus põhjustab sõrmete töötamise väljaspool nende optimeeritud vahemikku, mis viib kas liialdatud kõvadusse või liialdatud pehmusesse – sõltuvalt sellest, kas langus on liiga väike või liiga suur. Täissõrme elektrojalgrattad, millel on raskemad mootorid ja akud, nõuavad optimaalse liikumisomaduste säilitamiseks täpsustatud languse seadistust rohkem kui traditsioonilised mägirattad. Õige languse seadistamine tagab ühtlase jalutusmõju ja eelarvamatava käitumise erinevate maastikute tüüpide puhul.
Kettakasvu – efektiivse teljevahe muutumine, kui vedrustus kokku surub – võib põhjustada juhtimissüsteemi ebamajanduslikkust, ketta müra ja kiirendatud kulutumist, kui seda ei juhitakse korralikult. Elektriliste täisvedrustusega jalgrattade puhul on kettakasvu mõju tugevdunud, sest võimsad mootorid suurendavad juhtimissüsteemi koormust ja teevad pingetäpsuse erinevused silmatorkavamaks. Halb kettakasvu kompenseerimine põhjustab vedrustuse kinni jäämist, ketta hüppamist ning ebatäpselt ennustatavat käitumist rattaga kokkusurumisel ja laienemisel. Kaasaegsed täisvedrustusega elektrijalgrattade mägirattade disainerid kasutavad täpset kinemaatilist arvutust, et vähendada kettakasvu liikumisarmi pöördepunkti asukoha ja ühendusgeomeetria abil. Õige kettakasvu juhtimine elektrilistes täisvedrustusega süsteemides parandab juhtimissüsteemi usaldusväärsust, suurendab võimsuse edastamise tõhusust ja pikendab komponentide eluiga, säilitades kogu vedrustuse liikumisulatuses püsiva ketta pinget.
2026/08/03
Kõrvalda ajavööndite, keele ja ebaselgete protokollide probleemid – suurenda kiirust, vähenda kulusid ja kasva kindlalt.
2026/08/03
Välti õiguslikku vastutust ja importkeelustusi: tutvu standarditega IEC 62619, UN 38.3 ja UL 2271 – ning õpi, kuidas kontrollida tegelikku vastavust (mitte valesid sertifikaate).
2026/08/03
Õpi täpselt seadistama õhurõhku, tagasipõrkumist ja kokkusurumist optimaalse suspensioonitöö saavutamiseks. Saada kohe professionaalsed seadistusnõuanded.
2026/08/03
Avasta, kuidas pinge langus vähendab jõudlust – ning tõestatud lahendused, mis taastavad reageerivuse, sõiduulatuse ja aku eluiga. Loe kohe.
2026/08/03
Avasta andmetele tuginevad protokollid, nutikas infrastruktuur ja toimimisega seotud parandused. Optimeeri kohe.
2026/08/03
Kuidas koormus vähendab 48 V kaubaratturite sõiduulatust 15–50% või rohkem — toetatud reaalsete degradatsioonikõveratega, mootori koormuste teadusliku analüüsiga ja flotioptimeerimisstrateegiatega.
Täielik garantii, kiire osade tarnimine, kaugdiagnostika ja kohalike müüjate koolitus


