 EN
Langkah 1
Jaminan kenderaan penuh selama 2 tahun
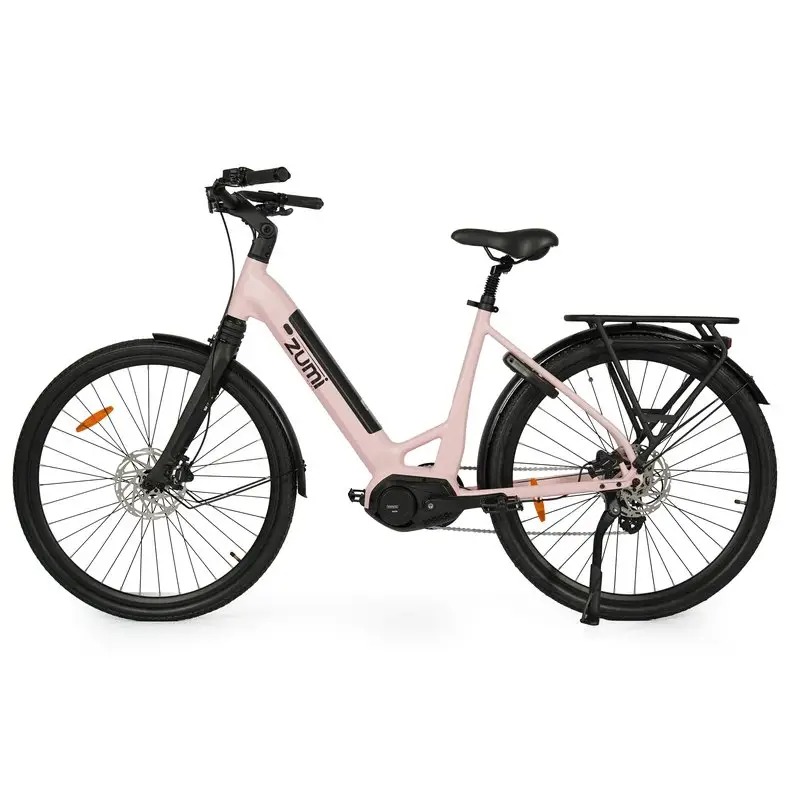
Memahami kinematik sebuah basikal elektrik penyerap kejut penuh rangka adalah penting bagi penunggang yang mengutamakan prestasi, keselesaan dan pengendalian terbaik di medan mencabar. Kinematik merujuk kepada geometri mekanikal dan corak pergerakan sistem penyerap hentaman, yang secara langsung mempengaruhi cara basikal bertindak balas terhadap hentaman, pecutan dan pusingan. Bagi peminat basikal elektrik, penguasaan prinsip-prinsip ini membantu menjelaskan mengapa sesetengah basikal elektrik gunung penyerap hentaman penuh unggul di laluan teknikal manakala yang lain terasa lambat atau tidak stabil. Penggabungan berat motor dan kedudukan bateri dalam rekabentuk basikal elektrik penyerap hentaman penuh menambahkan lapisan kerumitan yang tidak wujud pada basikal gunung tradisional, menjadikan pemahaman kinematik amat bernilai bagi penunggang moden.
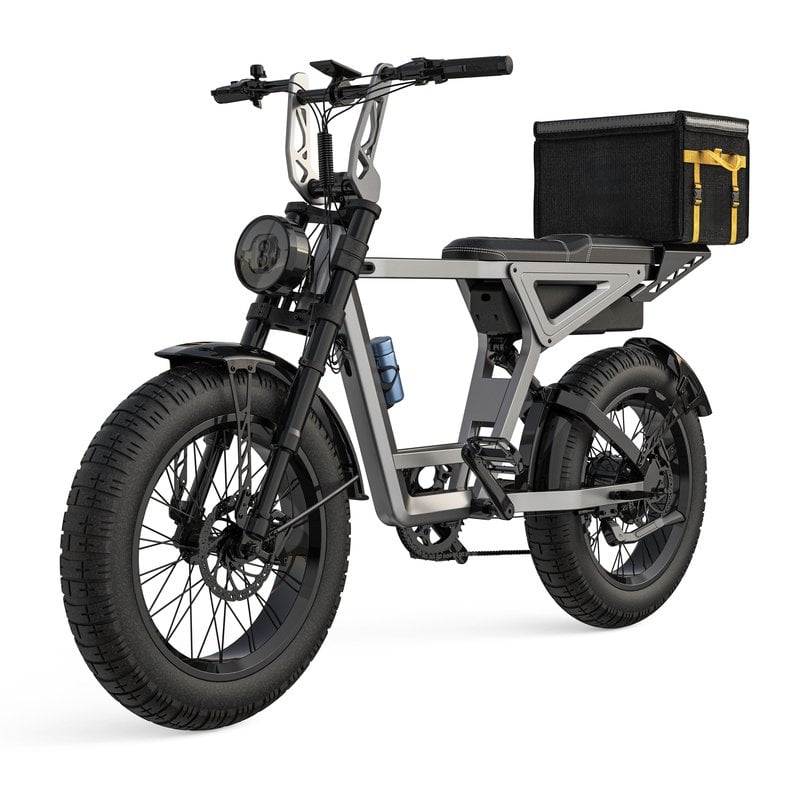
Tingkah laku kinematik sebuah basikal gunung elektrik berkelengkapan penuh menentukan cara sistem suspensi belakang termampat dan mengembang semasa mengayuh, membrek, dan menyerap hentaman. Berbeza daripada reka bentuk kaku atau hardtail, sistem suspensi penuh mempunyai penyerap kejut di bahagian hadapan dan belakang yang berfungsi secara serentak untuk mengurus pemindahan tenaga serta mengekalkan sentuhan tayar dengan permukaan tidak rata. Basikal elektrik berkelengkapan penuh perlu mengambil kira tork motor tambahan, yang boleh memberi kesan ketara terhadap ciri anti-squat roda belakang dan dinamik ketegangan rantai.
Segitiga belakang basikal elektrik gunung berkelengkungan penuh terdiri daripada rantai belakang, pelindung tempat duduk, dan lengan ayun, semuanya disambungkan melalui titik engsel yang diletakkan secara tepat. Titik engsel ini mencipta laluan kinematik yang menentukan cara sistem kelengkungan bergerak berbanding dengan rangka. Jenis penghubung yang paling biasa termasuk engsel tunggal, titik engsel maya (VPP), pautan Horst, dan rekabentuk pautan terapung, dengan setiap jenis menawarkan ciri-ciri kinematik yang berbeza.
Anti-squat ialah parameter kinematik kritikal yang menentukan seberapa banyak suspensi termampat semasa akselerasi dan mengayuh. Dalam platform basikal gunung elektrik berkelengkapan penuh, nilai anti-squat yang tinggi mengelakkan pemampatan berlebihan semasa mendaki dengan bantuan motor, seterusnya mengekalkan cengkaman dan kecekapan mengayuh. Anti-rise pula berkaitan dengan cara suspensi mengembang semasa brek. Basikal elektrik berkelengkapan penuh memerlukan geometri anti-squat dan anti-rise yang seimbang untuk menghadapi tuntutan unik dorongan bertenaga. Pereka menggunakan sudut penghubung lanjutan dan penempatan engsel untuk mencapai nilai anti-squat yang optimum—biasanya antara enam puluh hingga sembilan puluh peratus bergantung pada gaya berbasikal dan medan.
Perjalanan kejut menentukan jarak maksimum yang boleh dimampatkan oleh suspensi belakang, biasanya berada dalam julat seratus dua puluh hingga seratus enam puluh milimeter pada basikal gunung elektrik berkelengkapan penuh moden. Nisbah kinematik antara perjalanan kejut dan perjalanan roda belakang ditentukan oleh rekabentuk penghubung, bermaksud satu stroke kejut tertentu diterjemahkan kepada jumlah pergerakan suspensi sebenar yang berbeza bergantung kepada geometri rangka. Basikal elektrik berkelengkapan penuh kerap dilengkapi dengan stroke kejut yang lebih panjang untuk mengendali berat tambahan daripada komponen bateri dan motor sambil mengekalkan jarak bebas tanah yang mencukupi. Kelebihan mekanikal yang disediakan oleh rekabentuk penghubung bermaksud mampatan kejut empat puluh milimeter mungkin diterjemahkan kepada pergerakan roda belakang lima puluh atau enam puluh milimeter, bergantung kepada lengkung kinematik khusus. Memahami hubungan ini membantu penunggang dan jurutera meramalkan bagaimana basikal gunung elektrik berkelengkapan penuh akan terasa di medan teknikal serta sama ada penggunaan suspensi dioptimumkan untuk keadaan berbasikal yang dikehendaki.
Kadar spring progresif memastikan bahawa sistem suspensi menjadi semakin kaku apabila dimampatkan, mengelakkan sentuhan hujung (bottom-out) sambil mengekalkan kepekaan terhadap hentaman kecil. Basikal elektrik ber-suspensi penuh biasanya menggunakan spring udara dengan ruang isipadu progresif atau spring gegelung dengan gegelung progresif untuk mencapai ciri ini. Kemajuan kinematik penghubung berinteraksi dengan kemajuan kadar spring bagi menghasilkan lengkung tindak balas gabungan yang menyerap hentaman kecil secara lancar sambil menahan mampatan besar. Reka bentuk suspensi penuh bertenaga elektrik mesti mengambil kira tork motor yang berubah-ubah sepanjang ayunan pedal, yang mencipta beban tidak konsisten pada suspensi belakang. Reka bentuk kinematik lanjutan menggunakan nisbah penghubung berubah yang secara semula jadi menyesuaikan rintangan mampatan agar selaras dengan daya-daya berubah ini, menghasilkan pengendalian yang lebih boleh diramal sepanjang keseluruhan kitaran ayunan pedal.
Pertumbuhan rantai merujuk kepada perubahan jarak antara set krank dan hab belakang semasa suspensi dimampatkan. Dalam basikal elektrik gunung berkelengkungan penuh, pemampatan meningkatkan jejak roda berkesan, yang boleh menyebabkan rantai menjadi longgar atau menimbulkan ketegangan tambahan bergantung pada rekabentuk penghubung. Pengurusan pertumbuhan rantai yang lemah dalam sistem elektrik berkelengkungan penuh boleh menyebabkan ayunan rantai, kecekapan sistem pemacuan berkurangan, dan haus awal. Pereka basikal elektrik gunung berkelengkaran penuh moden menggunakan penempatan titik engsel tertentu untuk meminimumkan pertumbuhan rantai atau mengimbangi kesannya melalui geometri lengan ayun. Sesetengah rekabentuk lanjutan menggunakan pengurusan rantai aktif melalui pengiraan kinematik tepat yang mengekalkan ketegangan rantai secara konsisten tanpa mengira kedudukan suspensi—ini amat penting bagi motor elektrik berdaya tork tinggi yang memperbesar tekanan pada sistem pemacuan.
Motor elektrik memperkenalkan tork yang ketara kepada roda belakang, biasanya berada dalam julat empat puluh hingga seratus empat puluh newton-meter bergantung pada jenis motor dan kadar kuasa. Tork tambahan ini mempengaruhi kinematik sistem suspensi dengan meningkatkan daya squat semasa akselerasi, yang boleh menyebabkan kompresi atau pemanjangan suspensi bergantung pada rekabentuk penghubung. Basikal elektrik berkelengkapan penuh dengan geometri anti-squat tinggi mengekalkan rasa suspensi yang lebih kaku semasa akselerasi bantuan, seterusnya mengekalkan cengkaman dan sentuhan roda dengan permukaan jalan. Sebaliknya, basikal elektrik gunung berkelengkapan penuh yang direkabentuk dengan nilai anti-squat lebih rendah membenarkan lebih banyak kelenturan semasa pengaktifan motor, yang boleh meningkatkan keselesaan tetapi mungkin mengorbankan kecekapan. Jurutera menyeimbangkan pertimbangan ini melalui rekabentuk penghubung canggih yang menyesuaikan kelakuan suspensi berdasarkan input pedal dan tahap bantuan motor, mencipta sistem elektrik berkelengkapan penuh yang responsif dan terasa semula jadi dalam pelbagai keadaan berbasikal.
Penetapan sag suspensi yang betul merupakan asas penting untuk mengoptimumkan prestasi kinematik pada sebarang basikal gunung elektrik berkelengkapan penuh. Sag merujuk kepada jumlah mampatan suspensi yang disebabkan oleh berat penunggang dan jisim basikal, biasanya diatur antara dua puluh lima hingga tiga puluh lima peratus daripada jumlah perjalanan keseluruhan. Bagi basikal elektrik berkelengkapan penuh, penunggang yang lebih berat mungkin perlu menambah tekanan shock ke arah atas bagi mencapai sag yang sesuai serta mengelakkan mampatan berlebihan ketika menghadapi hentaman sederhana. Ciri-ciri kinematik reka bentuk penghubung menentukan sejauh mana sensitivitas suspensi terhadap perubahan berat, dengan sesetengah reka bentuk menunjukkan konsistensi sag yang lebih tinggi berbanding yang lain. Sag suspensi yang diatur dengan betul memastikan basikal beroperasi dalam bahagian kinematik lengkung yang optimal, seterusnya mengekalkan kedua-dua sensitivitas terhadap hentaman kecil dan rintangan terhadap hentaman besar. Penunggang dinasihatkan mengukur sag secara berkala, terutamanya selepas menyesuaikan tekanan udara atau menambah beban pada rangka.
Memahami kinematik basikal elektrik gunung berkelengkungan penuh membolehkan penunggang menyesuaikan teknik mereka dengan pelbagai jenis permukaan dan gaya menunggang. Turunan curam mendapat manfaat daripada basikal elektrik berkelengkungan penuh dengan perjalanan yang lebih panjang dan lengkung daya sokongan progresif yang meningkatkan sokongan apabila kelengkungan dimampatkan. Kawasan batu teknikal memerlukan kinematik yang responsif dengan ciri anti-rise pantas untuk mengekalkan sentuhan roda semasa brek dan perubahan arah. Bahagian menaiki bukit memerlukan geometri anti-squat tinggi yang mengelakkan ayunan berlebihan sambil mengekalkan kecekapan kayuhan di bawah bantuan motor.
Jenis-jenis sambungan yang berbeza seperti satu-pivot, titik pivot maya, dan sambungan Horst menghasilkan keluk kinematik yang berbeza yang menentukan cara sistem suspensi bertindak balas terhadap pengayuhan, hentaman, dan pemberatan. Sebagai contoh, reka bentuk titik pivot maya memberikan ciri anti-squat yang sangat baik, ideal untuk prestasi suspensi penuh elektrik, manakala sistem satu-pivot menawarkan kesederhanaan dan kebolehpercayaan. Geometri sambungan tertentu menentukan keluk progresi suspensi, peratusan anti-squat, dan rasa keseluruhan sepanjang julat perjalanan. Jurutera memilih jenis sambungan berdasarkan kegunaan yang dikehendaki dan jenis medan, dengan menyeimbangkan kecekapan untuk basikal elektrik suspensi penuh bersama keselesaan dan kebolehramalan.
Sag penggantung menentukan kedudukan basikal di dalam lengkung kinematik semasa rehat, yang secara langsung mempengaruhi kepekaan terhadap hentakan kecil dan sokongan pada bahagian tengah perjalanan. Kedudukan sag yang tidak betul menyebabkan penggantung beroperasi di luar julat pengoptimumannya, menghasilkan ketegaran berlebihan atau kelembutan berlebihan—bergantung sama ada sag terlalu rendah atau terlalu tinggi. Basikal elektrik berpenggantung penuh dengan motor dan bateri yang lebih berat memerlukan penyesuaian sag yang lebih teliti berbanding basikal gunung tradisional untuk mengekalkan prestasi kinematik yang optimum. Penetapan sag yang betul memastikan rasa kayuhan yang konsisten dan pengendalian yang boleh diramalkan merentasi pelbagai jenis permukaan jalan.
Pertumbuhan rantai, iaitu perubahan jarak roda berkesan apabila sistem suspensi termampat, boleh menyebabkan ketidakcekapan sistem pemacuan, bunyi berisik daripada rantai, dan kerosakan komponen yang lebih cepat jika tidak dikawal dengan baik. Sepeda gunung elektrik berkelengkapan penuh mengalami kesan pertumbuhan rantai yang lebih ketara kerana motor berkuasa tinggi meningkatkan tekanan pada sistem pemacuan dan menjadikan ketidakkonsistenan ketegangan rantai lebih nyata. Pampasan pertumbuhan rantai yang lemah mengakibatkan pengikatan suspensi, lompatan rantai, dan pengendalian yang tidak menentu semasa sepeda termampat atau mengembang. Pereka sepeda gunung elektrik berkelengkapan penuh moden menggunakan pengiraan kinematik tepat untuk meminimumkan pertumbuhan rantai melalui penentuan kedudukan engsel lengan ayun dan geometri sambungan. Pengurusan pertumbuhan rantai yang betul dalam sistem suspensi penuh bertenaga elektrik meningkatkan kebolehpercayaan sistem pemacuan, memperbaiki kecekapan pemindahan kuasa, dan memanjangkan jangka hayat komponen dengan mengekalkan ketegangan rantai yang konsisten sepanjang julat pergerakan suspensi.
2026/08/03
Atasi perbezaan zon waktu, jurang bahasa, dan protokol yang tidak jelas—tingkatkan kelajuan, kurangkan kos, dan berkembang dengan keyakinan.
2026/08/03
Elakkan tanggungjawab undang-undang & larangan import: Ketahui IEC 62619, UN 38.3, dan UL 2271—serta cara mengesahkan pematuhan sebenar (bukan tiruan).
2026/08/03
Pelajari penyesuaian tekanan udara, rebound & compression secara tepat untuk prestasi suspensi yang optimal. Dapatkan tip penyesuaian tahap profesional sekarang.
2026/08/03
Ketahui bagaimana penurunan voltan melemahkan prestasi—dan penyelesaian berbukti untuk memulihkan responsifitas, julat, dan jangka hayat bateri. Baca sekarang.
2026/08/03
Ketahui protokol berdasarkan data, infrastruktur pintar & penyelesaian operasional. Optimumkan sekarang.
2026/08/03
Bagaimana beban mengurangkan julat basikal elektrik kargo 48V sebanyak 15–50%+ — disokong oleh lengkung kemerosotan dunia sebenar, sains beban motor & strategi pengoptimuman armada.
Jaminan komprehensif, penghantaran suku cadang yang pantas, diagnosis jarak jauh, dan latihan kepada pemborong tempatan


